
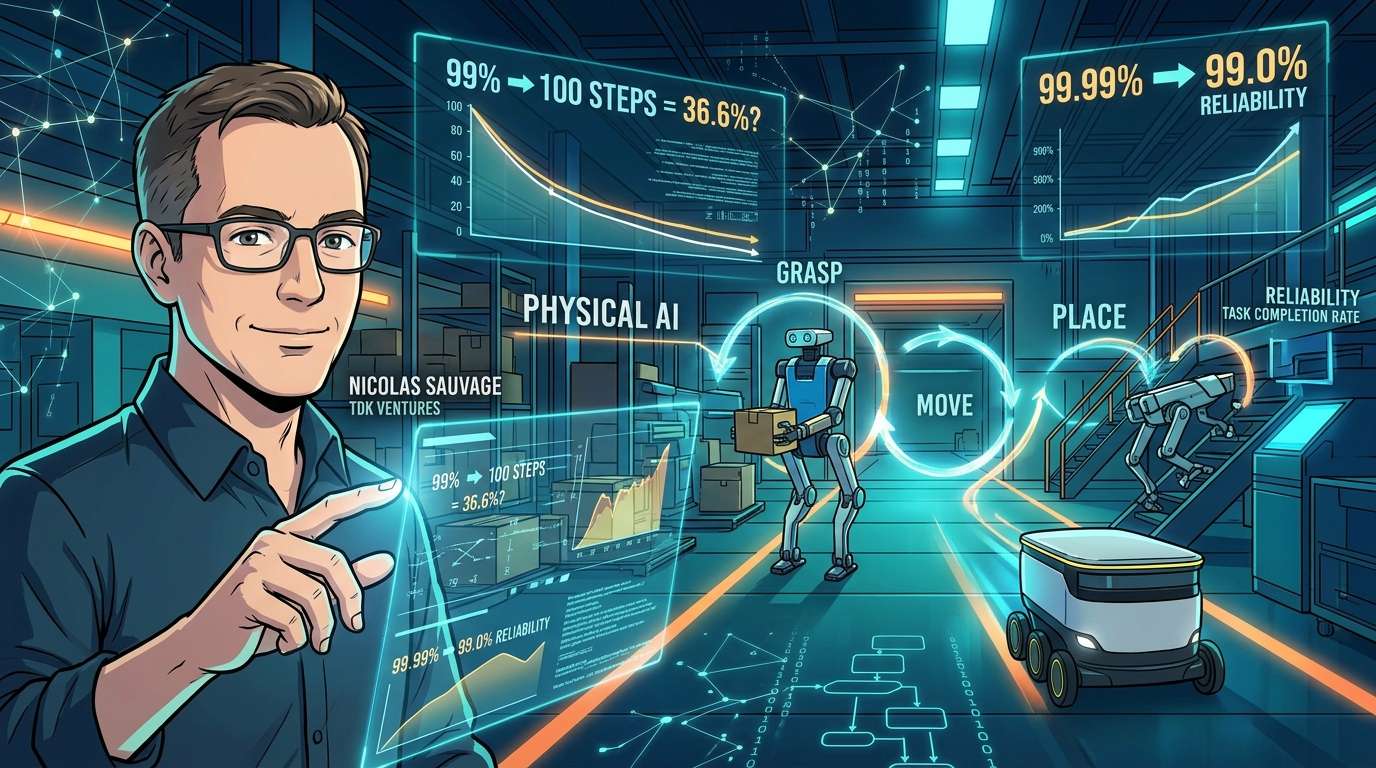
Robot menggenggam, membawa, lalu meletakkan benda. Jika gerakan itu berhasil dengan probabilitas 99%, kita mungkin merasa robot sudah cukup dekat dengan penggunaan praktis. Namun, dalam pekerjaan yang terdiri atas 100 gerakan berurutan, probabilitas semua gerakan berhasil sejak percobaan pertama hanya sekitar 36,6%. Nicolas Sauvage, pendiri sekaligus presiden TDK Ventures, berpendapat bahwa tantangan AI fisik perlu dilihat kembali bukan hanya sebagai persoalan «ketangkasan tangan», melainkan juga keandalan untuk menuntaskan seluruh proses tanpa bantuan manusia.
Jebakan di balik angka 99%
Saat menonton video demo robot, kita mudah berpikir, «Robot ini sudah setara manusia.» Namun, yang benar-benar dipertanyakan bukanlah keberhasilan dalam satu kali percobaan. Bisakah robot mengulangi tugas itu ratusan kali, sekalipun posisi benda sedikit bergeser, cara menggenggam berubah, komponen aus, atau masalah tak terduga muncul?
Perhitungan yang disampaikan Sauvage sangat mudah dipahami. Dalam pekerjaan yang terdiri atas 100 gerakan berurutan, jika tingkat keberhasilan setiap gerakan 99%, probabilitas semua gerakan berhasil pada percobaan pertama sekitar 36,6%. Jika angkanya 99,9%, probabilitasnya naik menjadi sekitar 90,5%, dan jika 99,99%, menjadi sekitar 99,0%. Perlu dicatat, contoh perhitungan ini menggunakan asumsi sederhana bahwa tingkat keberhasilan setiap gerakan sama dan gerakan-gerakan tersebut saling independen.
Artinya, robot dengan tingkat keberhasilan 99% tidak berarti otomatisasi mencapai 99%. Menurut pandangan ini, banyaknya angka «9» menentukan apakah manusia perlu mengawasi robot atau pekerjaan dapat dipercayakan sepenuhnya kepada robot.
Ketangkasan bukan hanya di tangan, melainkan di seluruh proses
Ketangkasan robot kerap dibahas sebagai persaingan perangkat keras yang mengadu jumlah jari atau sendi. Namun, yang dibeli pelanggan bukanlah jumlah derajat kebebasan, melainkan kemampuan untuk menyelesaikan pekerjaan yang berguna. Itulah yang disampaikan Sauvage.
Untuk menuntaskan pekerjaan, diperlukan lingkar tertutup yang menghubungkan penglihatan, posisi, sentuhan, gaya, tekanan, genggaman, gerakan, dan penyesuaian secara berkesinambungan. Robot perlu dipandang sebagai sebuah «sistem» yang juga mencakup catu daya, keselamatan, fleksibilitas, serta kemampuan pulih dari kegagalan.
Indra peraba berguna untuk menyampaikan informasi seperti benda yang mulai tergelincir, kontak yang tidak stabil, gaya yang terlalu besar, atau komponen yang sudah berada di posisi yang tepat. Meski demikian, tidak semua pekerjaan membutuhkan indra peraba; dalam beberapa situasi, data penglihatan dan gerakan saja sudah cukup. Yang penting bukan menumpuk semua jenis indra, melainkan menyediakan informasi yang memadai sesuai dengan pekerjaan.
Robot yang mampu mengatasi kegagalan semakin dekat dengan penerapan di lapangan
Salah satu aspek penting ketangkasan adalah kemampuan untuk memulihkan keadaan. Saat benda yang digenggam mulai tergelincir, yang terpenting bukan apakah genggaman awalnya sempurna. Pertanyaannya, bisakah robot mendeteksi selip itu dengan cepat dan mengoreksinya sebelum kesalahan kecil berkembang menjadi kegagalan seluruh pekerjaan?
Kegagalan yang ditemukan di lapangan mungkin disebabkan oleh perangkat lunak, sensor, atau kontrol, tetapi bisa juga menuntut perancangan ulang mesin itu sendiri. Mengubah bentuk tangan akan mengubah gerakan, karakteristik sensor, dan penyesuaiannya. Karena itu, data yang dikumpulkan dengan satu desain belum tentu dapat langsung digunakan untuk desain lain. Itulah sebabnya Sauvage memandang penerapan di lapangan sebagai bagian dari pengembangan.
Selip, genggaman yang tidak memadai, keausan, dan kegagalan pemulihan. Pengalaman seperti ini menjadi data yang digunakan untuk menyempurnakan perangkat lunak, simulasi, sensor, kontrol, dan perangkat keras. Menurut pandangan ini, setiap kali siklus tersebut dijalankan, penerapan berikutnya akan semakin andal dan biayanya pun turun. Terobosan teknologi hanyalah titik awal perjalanan; mekanisme pembelajaran di sekelilingnya yang melipatgandakan dampaknya. Sauvage berpendapat bahwa angka «9» bertambah melalui penerapan, pembelajaran, dan penyempurnaan yang berulang.
Memilih bentuk yang sesuai dengan pekerjaan, bukan sekadar bentuk humanoid
Gagasan bahwa robot yang semakin mirip manusia pasti lebih unggul juga perlu disikapi dengan hati-hati. Titik awalnya adalah pekerjaan; dari sana, lingkungan, bentuk, dan sistem yang dibutuhkan ditentukan dengan menelusuri kebutuhan secara terbalik. Logika yang sama berlaku untuk ketangkasan: tangan yang paling mirip tangan manusia belum tentu paling tepat. Menurut penulis, tujuannya bukan ketangkasan semaksimal mungkin, melainkan «ketangkasan yang secukupnya» untuk menuntaskan pekerjaan bernilai secara andal.
Salah satu contohnya adalah robot bipedal «Digit» dari Agility Robotics. Robot ini dirancang untuk logistik dan industri. Alih-alih dibekali tangan berjari lima, Digit dapat dipasangi langsung alat khusus yang sesuai dengan pekerjaannya. Desainnya mengutamakan bentuk dan ketangkasan yang dibutuhkan tugas, bukan kemiripan dengan manusia.
Robot berkaki empat dari ANYbotics memeriksa area berbahaya sambil menelusuri tangga dan medan tak rata di fasilitas industri, sehingga mengurangi kemungkinan manusia terpapar bahaya. Dalam salah satu kasus penerapan, robot tersebut dilaporkan telah melakukan lebih dari 33.000 inspeksi di 450 titik pemeriksaan.
Robot pengantar dari Starship Technologies dirancang untuk beroperasi di trotoar, sehingga model beroda kecil lebih sesuai daripada robot berkaki. Dengan pendekatan yang dirancang khusus untuk kegunaan ini, jumlah pengiriman otonom telah melampaui 10 juta, menurut laporan perusahaan tersebut.
Wujud ketiganya sangat berbeda, tetapi ada kesamaan: bentuk yang sesuai dengan pekerjaan di lapangan dan dapat bekerja berulang kali di lingkungan tersebutlah yang tepat. Sauvage mengatakan bahwa lewat investasinya di Agility, ANYbotics, dan Starship, pertanyaan yang ia ajukan sebagai investor telah berubah. Bukan lagi robot mana yang paling mirip manusia, melainkan sistem lengkap mana yang mampu mencapai tingkat keandalan yang dibutuhkan pelanggan.
Dari tingkat keberhasilan demo ke tingkat penyelesaian pekerjaan
Lantas, bagaimana kemajuan AI fisik sebaiknya diukur? Menurut Sauvage, tingkat keberhasilan satu gerakan dalam sebuah demo hampir tidak memberi tahu kita apakah robot mampu bekerja secara otonom di lapangan.
Yang ingin diketahui adalah proporsi tahapan kerja yang dapat diselesaikan tanpa bantuan manusia. Seberapa sering robot dapat pulih dari masalah tanpa bantuan? Bagaimana kinerjanya saat objek, pencahayaan, posisi, tingkat keausan, atau lingkungan sekitar berubah?
Ada pula pertanyaan-pertanyaan yang kurang mencolok, tetapi makin penting saat skala penggunaan meningkat. Bagian mana yang pertama kali rusak setelah digunakan berulang kali? Seberapa cepat robot dapat kembali bekerja setelah didiagnosis dan diperbaiki? Bagaimana kecepatan, tingkat ketersediaan, dan biaya untuk menuntaskan satu pekerjaan dengan aman? Menurut Sauvage, metrik seperti ini lebih tepat untuk mengukur ketangkasan daripada demonstrasi yang hanya dilakukan sekali.
Untuk menghasilkan nilai, yang dibutuhkan bukan tangan yang paling mirip manusia, jumlah sendi terbanyak, ataupun cakupan keterampilan terluas. Yang diperlukan adalah perpaduan tepat antara bentuk fisik, pengindraan, kontrol, dan kemampuan untuk pulih, agar robot dapat diandalkan dalam melakukan pekerjaan bernilai di lingkungan kerja sebenarnya. Menurut Sauvage, di situlah persaingan berikutnya dalam ketangkasan robot akan ditentukan.
コメント