
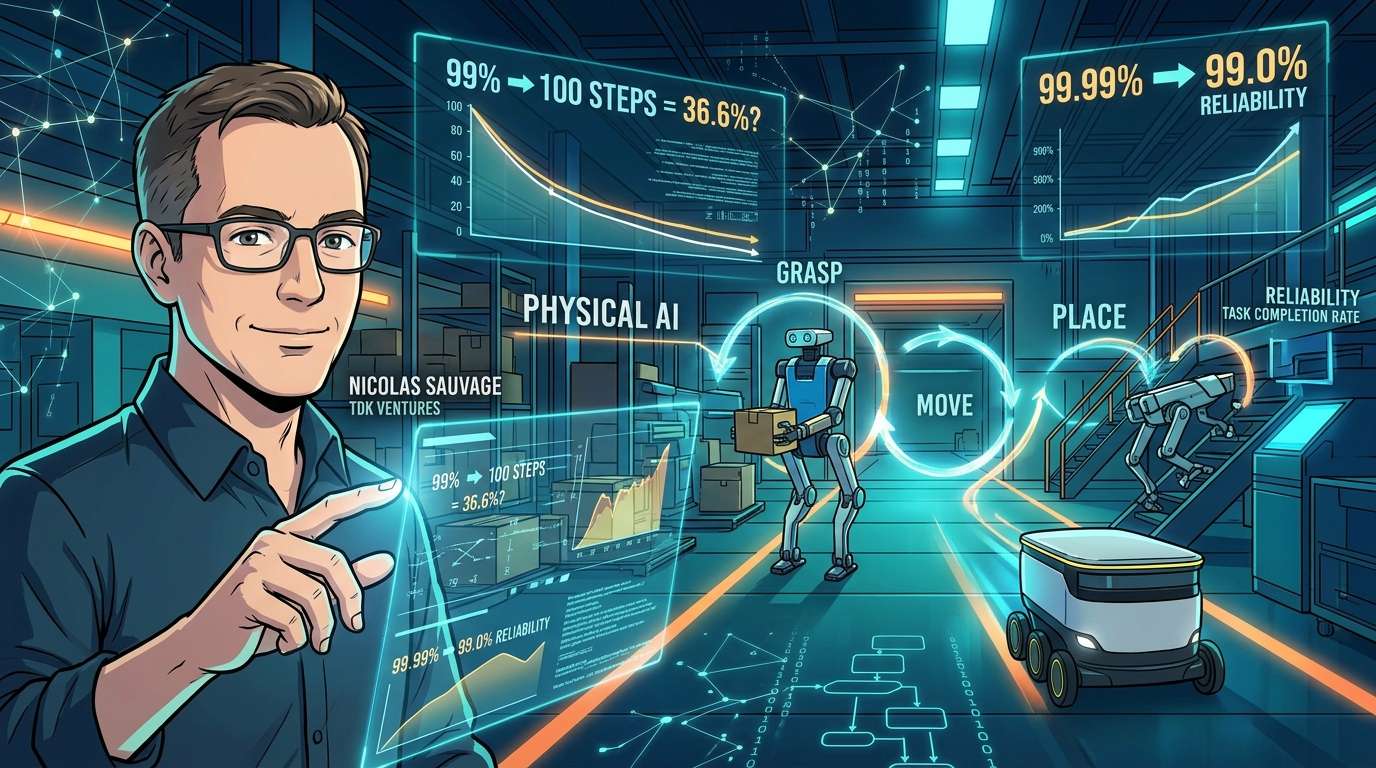
Un robot agarra, transporta y deja un objeto. Si esas acciones tienen un 99 % de probabilidades de salir bien, quizá parezca que está muy cerca de ser práctico. Sin embargo, en una tarea que encadena 100 acciones, la probabilidad de que todas salgan bien a la primera se queda en torno al 36,6 %. Nicolas Sauvage, fundador y presidente de TDK Ventures, sostiene que el reto de la IA física debe replantearse: no se trata solo de la «destreza manual», sino de la fiabilidad necesaria para completar todo el proceso sin ayuda humana.
La trampa que esconde la cifra del 99 %
Al ver vídeos de demostraciones de robots, es fácil pensar: «Ya están al nivel de las personas». Pero la verdadera cuestión no es que una acción salga bien una sola vez. Se trata de saber si pueden repetirla cientos de veces aunque la posición del objeto varíe ligeramente, cambie el agarre, se desgaste una pieza o surja un problema imprevisto.
El cálculo que presenta Sauvage es muy ilustrativo. En una tarea que consiste en ejecutar 100 acciones seguidas, si cada una tiene una tasa de éxito del 99 %, la probabilidad de que todas salgan bien a la primera es de aproximadamente el 36,6 %. Si la tasa alcanza el 99,9 %, sube a alrededor del 90,5 % y, con un 99,99 %, llega al 99,0 %. Cabe señalar que este ejemplo se basa en una hipótesis simplificada: que todas las acciones tienen la misma tasa de éxito y son independientes entre sí.
En otras palabras, un robot con una tasa de éxito del 99 % no equivale a una automatización del 99 %. La idea es que la cantidad de nueves que aparecen en la cifra determina si una persona tiene que supervisar al robot o si se le puede confiar la tarea sin más.
La destreza no reside solo en las manos, sino en todo el proceso
A menudo se habla de la destreza de los robots como una competición de hardware, en la que se comparan el número de dedos o de articulaciones. Sin embargo, señala Sauvage, lo que compran los clientes no es un número de grados de libertad, sino la capacidad de realizar un trabajo útil.
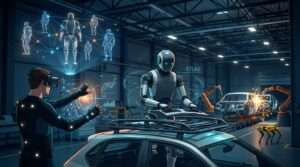
Para completar una tarea, es imprescindible un circuito cerrado y continuo que conecte la visión, la posición, el contacto, la fuerza, la presión, el agarre, el movimiento y el ajuste. Hay que contemplar el «sistema» en su conjunto, incluidos el suministro eléctrico, la seguridad, la flexibilidad y la capacidad de recuperarse de los errores.
El tacto ayuda a transmitir información sobre si un objeto está a punto de resbalarse, si el contacto es inestable, si se está aplicando demasiada fuerza o si una pieza ha encajado en la posición correcta. No obstante, no todas las tareas requieren el tacto: en algunos casos bastan los datos visuales y de movimiento. Lo importante no es añadir sensores de todo tipo sin criterio, sino proporcionar información suficiente y adecuada para cada trabajo.
Los robots capaces de corregir errores se acercan al uso en entornos reales
Una de las capacidades más importantes de la destreza es la de recuperarse. Cuando el objeto que se ha agarrado empieza a resbalarse, lo fundamental no es si el agarre inicial fue perfecto. La cuestión es si el robot puede detectar rápidamente el deslizamiento y corregirlo antes de que un pequeño error provoque el fracaso de toda la tarea.
Los errores que se detectan sobre el terreno pueden deberse al software, los sensores o el control, pero también pueden exigir un rediseño del propio robot. Cambiar la forma de la mano modifica el movimiento, las características de los sensores y los ajustes, por lo que los datos recogidos con un diseño no siempre pueden utilizarse sin más en otro. Por eso, Sauvage considera que la implantación en entornos reales forma parte del desarrollo.
Los deslizamientos, los agarres insuficientes, el desgaste y los fallos de recuperación generan datos que sirven para mejorar el software, la simulación, los sensores, el control y el hardware. La idea es que, con cada vuelta de este ciclo, la siguiente implantación sea más fiable y menos costosa. Los avances tecnológicos no son más que el punto de partida: lo que multiplica su impacto es el sistema de aprendizaje que los rodea. Según sostiene, aumentar el número de «nueves» requiere repetir el ciclo de implantación, aprendizaje y mejora.
Elegir una forma adecuada para cada trabajo, en lugar de optar por un humanoide
También hay que tener cuidado con la idea de que cuanto más se parezca un robot a una persona, mejor será. El punto de partida es el trabajo; a partir de ahí se determinan el entorno, la forma y el sistema necesario. Lo mismo ocurre con la destreza: la mano más parecida a la humana no siempre es la mejor opción. El objetivo, sostiene el autor, no es alcanzar la máxima destreza posible, sino contar con la «destreza suficiente y necesaria» para realizar con fiabilidad tareas de valor.
Un ejemplo es Digit, el robot bípedo de Agility Robotics. Está diseñado para la logística y la industria y, en lugar de equiparlo con una mano de cinco dedos, permite acoplar directamente herramientas especializadas para cada tarea. Su diseño prioriza la forma y la destreza que exige el trabajo, no el parecido con las personas.
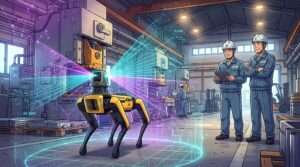
El robot cuadrúpedo de ANYbotics inspecciona zonas peligrosas mientras recorre escaleras y terrenos irregulares en instalaciones industriales, lo que reduce las ocasiones en que las personas se exponen al peligro. Según se ha informado, un caso de implantación llevó a cabo más de 33.000 inspecciones en 450 puntos de revisión.
Los robots de reparto de Starship Technologies están pensados para circular por las aceras, por lo que las ruedas pequeñas son más adecuadas que las patas. La empresa informa de que, gracias a este enfoque especializado, sus robots han realizado más de 10 millones de entregas autónomas.
Aunque las tres propuestas son muy distintas, tienen algo en común: la solución correcta es la que se adapta al trabajo sobre el terreno y puede operar de forma repetida en ese entorno. Sauvage afirma que sus inversiones en Agility, ANYbotics y Starship han cambiado las preguntas que se hace como inversor. Ya no se pregunta qué robot parece más humano, sino qué sistema completo alcanza la fiabilidad que exigen los clientes.
De la tasa de éxito en las demostraciones a la tasa de finalización del trabajo
Entonces, ¿cómo se mide el progreso de la IA física? Según Sauvage, la tasa de éxito de una acción aislada en una demostración apenas permite saber si un robot puede trabajar de forma autónoma sobre el terreno.
Lo que importa es qué proporción de las tareas completa sin ayuda humana. Cuando surge un problema, ¿con qué frecuencia puede recuperarse sin asistencia? ¿Cómo cambia su rendimiento cuando varían los objetos, la iluminación, la posición, el desgaste o el entorno?
También hay preguntas menos vistosas que cobran importancia a medida que aumenta la escala. ¿Qué es lo primero que falla con el uso repetido? Tras un diagnóstico o una reparación, ¿cuánto tarda en volver al trabajo? ¿Cuál es la velocidad, la disponibilidad operativa y el coste por tarea completada con éxito? La tesis es que estas métricas son mejores indicadores de la destreza que una demostración puntual.
Para generar valor no hace falta la mano más humana, el mayor número de articulaciones ni el repertorio de habilidades más amplio. Lo importante es combinar adecuadamente la forma física, la percepción, el control y la capacidad de recuperación para realizar de forma fiable trabajos valiosos en el entorno real. Sauvage considera que ahí se decidirá la próxima carrera por la destreza de los robots.
コメント