
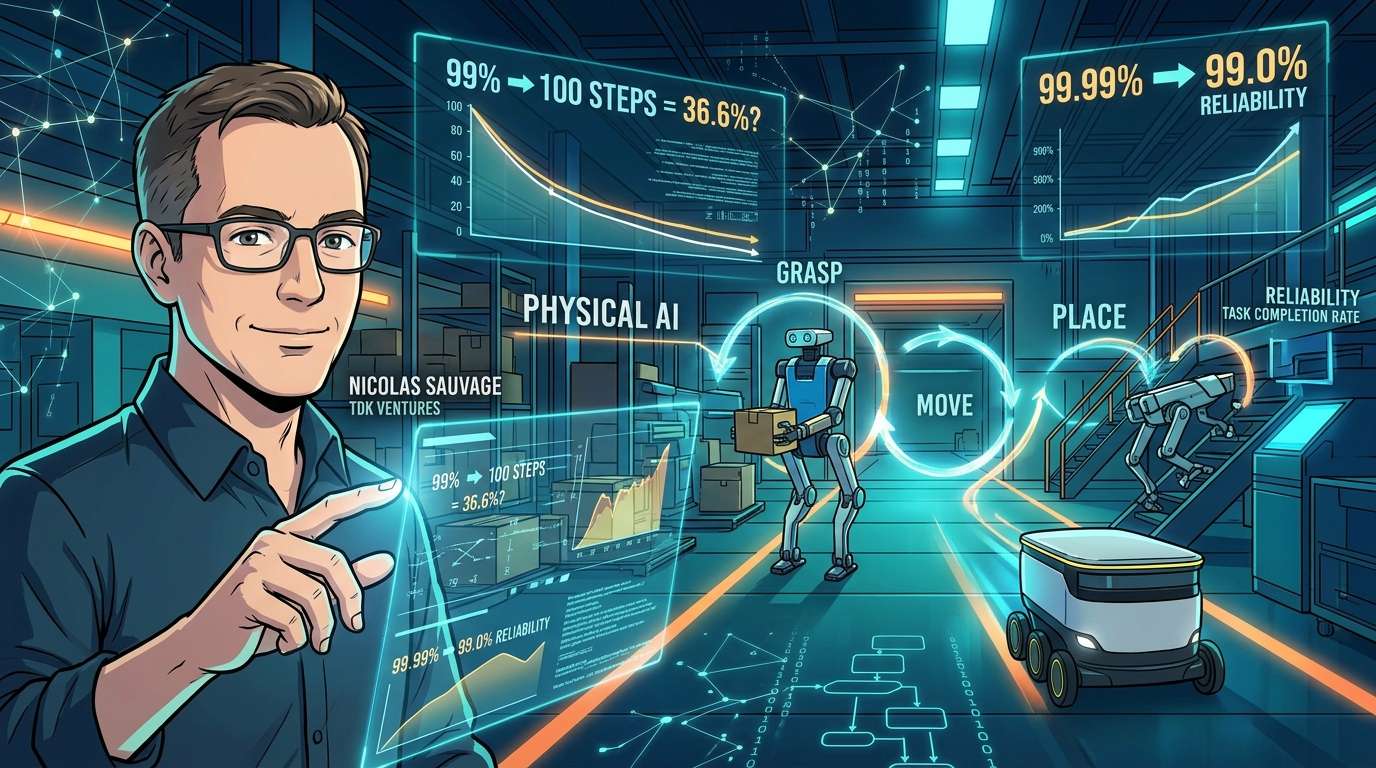
Um robô agarra um objeto, transporta-o e pousa-o. Se essas ações forem bem-sucedidas em 99% dos casos, pode parecer que está muito perto de ser útil na prática. No entanto, numa tarefa composta por 100 ações consecutivas, a probabilidade de todas serem bem-sucedidas logo à primeira é de apenas cerca de 36,6%. Nicolas Sauvage, fundador e presidente da TDK Ventures, defende que o desafio da IA física deve ser repensado: não se trata apenas de «destreza manual», mas também da fiabilidade necessária para concluir todo o processo sem ajuda humana.
A armadilha escondida no número 99%
Ao ver vídeos de demonstração de robôs, é fácil pensar: «Já estão ao nível dos humanos». Mas a verdadeira questão não é o sucesso numa única tentativa. É saber se conseguem repetir a tarefa centenas de vezes, mesmo que a posição do objeto se desloque ligeiramente, a forma de o agarrar mude, as peças se desgastem ou surjam problemas imprevistos.
Os cálculos apresentados por Sauvage são muito claros. Numa tarefa composta por 100 ações executadas em sequência, se cada ação tiver uma taxa de sucesso de 99%, a probabilidade de todas serem bem-sucedidas logo à primeira é de cerca de 36,6%. Se essa taxa subir para 99,9%, a probabilidade passa para cerca de 90,5%; com 99,99%, chega a cerca de 99,0%. Este cálculo é um exemplo simplificado, baseado no pressuposto de que todas as ações têm a mesma taxa de sucesso e são independentes entre si.
Por outras palavras, um robô com uma taxa de sucesso de 99% não significa que 99% do trabalho esteja automatizado. A ideia é que o número de noves consecutivos determina se é necessário alguém estar ao lado a supervisionar ou se a tarefa pode ser deixada a cargo do robô.
A destreza reside no processo como um todo, não apenas nas mãos
A destreza dos robôs é muitas vezes apresentada como uma competição de hardware, em que se comparam o número de dedos ou de articulações. Mas os clientes não compram graus de liberdade: compram a capacidade de realizar trabalho útil. É o que assinala Sauvage.
Para concluir uma tarefa, é indispensável um circuito fechado e contínuo que ligue visão, posição, contacto, força, pressão, preensão, movimento e ajustamento. É necessário considerar o robô como um «sistema», incluindo a alimentação de energia, a segurança, a flexibilidade e a recuperação de falhas.
O tato é útil para transmitir informações como o início do deslizamento de um objeto, um contacto instável, força excessiva ou o encaixe correto de uma peça. Ainda assim, nem todas as tarefas exigem tato: em alguns casos, bastam os dados visuais e de movimento. O importante não é acumular sensores indiscriminadamente, mas fornecer informação suficiente e adequada à tarefa.
Robôs capazes de corrigir falhas aproximam-se do uso no terreno
Uma parte importante da destreza é a capacidade de recuperar. Quando um objeto começa a escorregar, não é essencial saber se a pega inicial foi perfeita. A questão é saber se o robô consegue detetar rapidamente o deslizamento e corrigi-lo, antes que um pequeno erro comprometa toda a tarefa.
As falhas detetadas no terreno podem dever-se a problemas de software, sensores ou controlo, ou exigir uma revisão do próprio projeto do robô. Alterar a configuração da mão muda também os movimentos, as características dos sensores e os ajustes, pelo que os dados recolhidos com um projeto podem não ser diretamente utilizáveis noutro. É por isso que Sauvage considera a implementação no terreno parte do desenvolvimento.
Deslizamentos, preensões insuficientes, desgaste e falhas na recuperação. Estas experiências transformam-se em dados que permitem melhorar o software, as simulações, os sensores, o controlo e o hardware. A ideia é que, a cada ciclo, a implementação seguinte se torne mais fiável e menos dispendiosa. Uma inovação tecnológica é apenas o ponto de partida; o que multiplica o seu impacto são os mecanismos de aprendizagem que a rodeiam. Segundo Sauvage, é a repetição da implementação, da aprendizagem e da melhoria que acrescenta mais «noves» à taxa de sucesso.
Escolher uma forma adequada à tarefa, em vez de optar por um humanoide
Também é preciso ter cautela com a ideia de que, quanto mais parecido com um humano for um robô, melhor será. O ponto de partida deve ser a tarefa; é a partir dela que se definem o ambiente, a forma e o sistema necessário. A mesma lógica aplica-se à destreza: a mão mais parecida com a humana nem sempre é a melhor opção. O objetivo não é maximizar a destreza, mas alcançar a «destreza suficiente» para realizar com fiabilidade tarefas úteis. Essa é a tese do autor.
Um exemplo referido é o robô bípede Digit, da Agility Robotics. Concebido para a logística e a indústria, pode ligar diretamente ferramentas especializadas adequadas à tarefa, em vez de ter uma mão com cinco dedos. O projeto privilegia a forma e a destreza exigidas pelo trabalho, em vez de procurar imitar os humanos.
O robô quadrúpede da ANYbotics percorre escadas e terrenos irregulares em instalações industriais para inspecionar zonas perigosas, reduzindo as situações em que as pessoas ficam expostas ao perigo. Segundo um caso de implementação, foram realizadas mais de 33 000 inspeções em 450 pontos de inspeção.
Como os robôs de entrega da Starship Technologies foram concebidos para circular nos passeios, um formato compacto com rodas é mais adequado do que pernas. A empresa afirma que esta abordagem especializada já permitiu realizar mais de 10 milhões de entregas autónomas.
As três soluções são muito diferentes, mas têm algo em comum: a resposta certa é aquela que se adequa ao trabalho no terreno e consegue funcionar repetidamente nesse ambiente. Sauvage afirma que, através dos investimentos na Agility, na ANYbotics e na Starship, a pergunta que coloca como investidor mudou. Já não se trata de saber qual é o robô mais parecido com um ser humano, mas sim qual é o sistema completo que alcança o nível de fiabilidade exigido pelos clientes.
Da taxa de sucesso nas demonstrações à taxa de conclusão do trabalho
Como devemos medir o progresso da IA física? Segundo Sauvage, a taxa de sucesso de um movimento isolado apresentado numa demonstração pouco nos diz sobre a capacidade de um robô trabalhar de forma autónoma no terreno.
O que queremos saber é a proporção de processos concluídos sem ajuda humana. Quando surge um problema, com que frequência consegue recuperar sem ajuda? Como varia o desempenho quando mudam os objetos, a iluminação, a posição, o desgaste ou o ambiente circundante?
Há ainda perguntas menos vistosas que se tornam mais importantes à medida que a escala aumenta. O que avaria primeiro com a utilização repetida? Depois do diagnóstico ou da reparação, quanto tempo demora a voltar ao trabalho? Qual é a velocidade, a taxa de disponibilidade e o custo até à conclusão bem-sucedida de uma tarefa? A ideia é que estes indicadores são melhores formas de medir a destreza do que uma demonstração pontual.
Para criar valor, não é preciso a mão mais parecida com a humana, o maior número de articulações nem o conjunto mais amplo de competências. O que importa é combinar adequadamente a configuração física, a capacidade de deteção, o controlo e a capacidade de recuperação, para realizar com fiabilidade tarefas valiosas no ambiente de trabalho real. Na opinião de Sauvage, é aí que se decide a próxima disputa em torno da destreza dos robôs.
コメント