
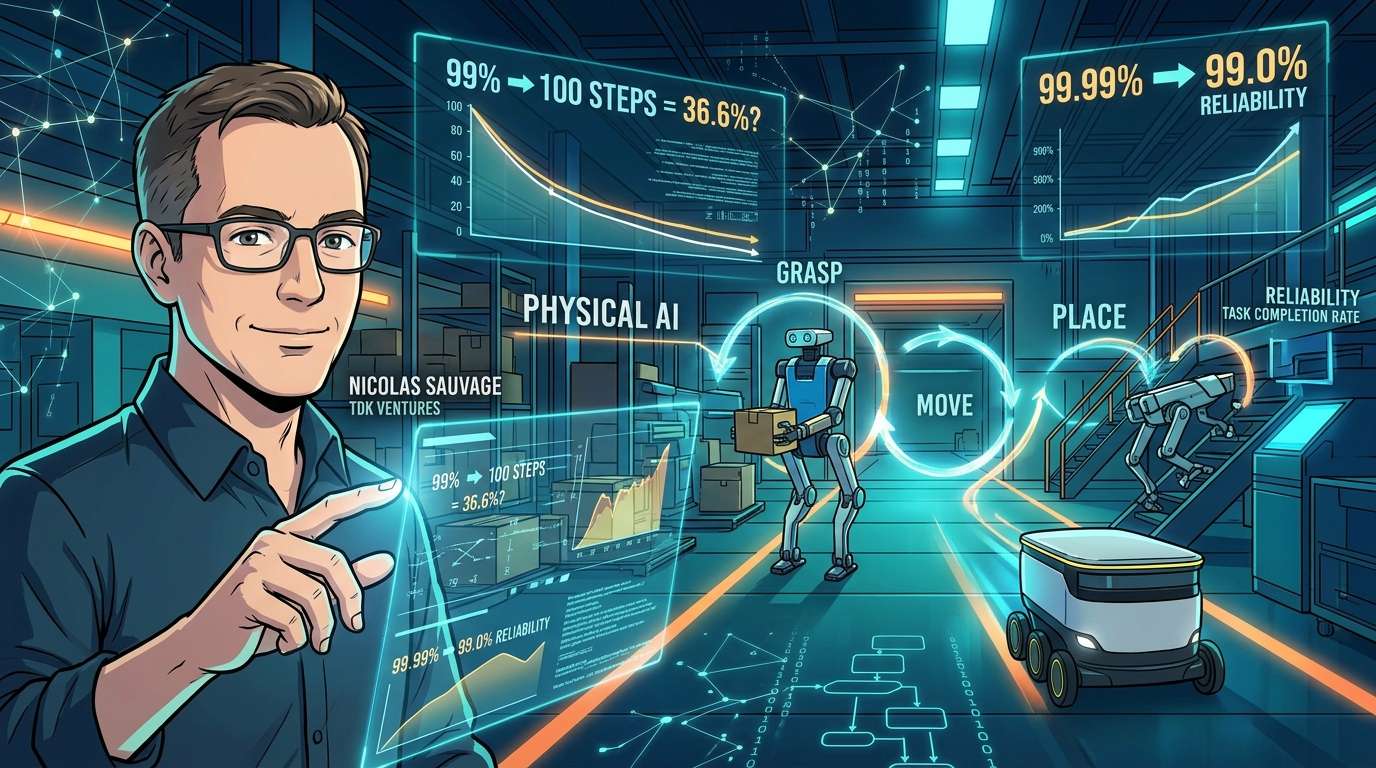
يمسك الروبوت شيئًا وينقله ثم يضعه. وقد يبدو أن نجاح هذه الحركة باحتمال 99% يجعل الروبوت قريبًا جدًا من الاستخدام العملي. لكن احتمال نجاحه في تنفيذ 100 حركة متتالية كلها من المحاولة الأولى لا يتجاوز نحو 36.6%. ويرى نيكولاس سوفاج، المؤسس والرئيس التنفيذي لشركة TDK Ventures، أن التحدي الذي يواجه الذكاء الاصطناعي الفيزيائي لا ينبغي أن يُختزل في «براعة اليدين»، بل يجب إعادة تعريفه بوصفه موثوقية إنجاز العملية برمتها من دون مساعدة بشرية.
المأزق الكامن وراء نسبة 99%
قد تدفعنا مشاهدة مقاطع استعراض الروبوتات إلى الاعتقاد بأنها «أصبحت تضاهي البشر». لكن الاختبار الحقيقي لا يتعلق بنجاح محاولة واحدة، بل بقدرتها على تكرار المهمة مئات المرات، حتى عندما يتغير موضع الشيء قليلًا، أو تتبدل طريقة الإمساك به، أو تتآكل الأجزاء، أو تقع مشكلات غير متوقعة.
يقدم سوفاج تقديرًا توضيحيًا سهل الفهم. ففي مهمة تتألف من 100 حركة متتابعة، إذا بلغت نسبة نجاح كل حركة 99%، فإن احتمال نجاحها جميعًا من المحاولة الأولى يبلغ نحو 36.6%. وترتفع النسبة إلى نحو 90.5% عندما تبلغ نسبة نجاح كل حركة 99.9%، وإلى نحو 99.0% عند بلوغها 99.99%. ويستند هذا المثال إلى افتراض مبسط بأن نسبة النجاح متساوية في كل حركة وأن الحركات مستقلة بعضها عن بعض.
بمعنى آخر، لا يعني الروبوت الذي تبلغ نسبة نجاحه 99% أنه يحقق أتمتة بنسبة 99%. فبحسب هذا التصور، يحدد عدد التسعات المتتالية ما إذا كان يلزم وجود شخص إلى جواره لمراقبته أم يمكن إسناد المهمة إليه وحده.
البراعة لا تكمن في اليدين وحدهما، بل في العملية برمتها
غالبًا ما تُطرح براعة الروبوتات باعتبارها منافسة في العتاد، تقوم على عدد الأصابع أو المفاصل. لكن العملاء لا يشترون عدد درجات الحرية، بل يشترون إنجاز عمل مفيد. هذا ما يشير إليه سوفاج.
يتطلب إنجاز المهمة حلقة مغلقة ومتصلة بلا انقطاع، تربط بين الرؤية والموضع والتلامس والقوة والضغط والإمساك والحركة والتعديل. وينبغي النظر إلى الأمر باعتباره «نظامًا» يشمل أيضًا الطاقة والسلامة والمرونة والتعافي من الإخفاق.
يساعد الإحساس باللمس على نقل معلومات مثل بدء انزلاق شيء ما، أو عدم استقرار التلامس، أو الإفراط في استخدام القوة، أو استقرار قطعة في موضعها الصحيح. ومع ذلك، لا تحتاج كل المهام إلى حاسة اللمس؛ ففي بعض الحالات تكفي بيانات الرؤية والحركة. المهم ليس إضافة كل الحواس الممكنة، بل تزويد الروبوت بقدر كافٍ من المعلومات المناسبة للمهمة.
الروبوتات القادرة على تدارك الإخفاق تقترب من العمل الميداني
تُعد القدرة على تدارك الموقف من أبرز جوانب البراعة. فعندما يبدأ شيء ممسوك بالانزلاق، لا تكمن المسألة الأساسية في ما إذا كانت القبضة الأولى مثالية. بل في مدى سرعة اكتشاف الانزلاق وتصحيحه قبل أن يتحول خطأ صغير إلى إخفاق في المهمة بأكملها.
قد تكون الإخفاقات التي تظهر في الميدان ناجمة عن مشكلة في البرمجيات أو المستشعرات أو أنظمة التحكم، وقد تفرض إعادة النظر في تصميم الروبوت نفسه. فتغيير شكل اليد يغير الحركة وخصائص المستشعرات وآليات التعديل كلها، لذا لا يمكن بالضرورة استخدام البيانات التي جُمعت لتصميم معين مباشرةً مع تصميم آخر. ولهذا يرى سوفاج أن إدخال الروبوتات إلى مواقع العمل جزء من عملية التطوير.
الانزلاق، والقبض غير المحكم، والتآكل، والإخفاق في التعافي؛ تتحول هذه التجارب إلى بيانات تسهم في تحسين البرمجيات والمحاكاة والمستشعرات وأنظمة التحكم والعتاد. والفكرة هي أن كل دورة من هذه الدورات تجعل عملية النشر التالية أكثر موثوقية وأقل تكلفة. فالاختراق التقني ليس سوى نقطة بداية الرحلة، أما ما يضاعف أثره مرات عديدة فهو منظومة التعلم المحيطة به. ويرى أن زيادة عدد «التسعات» تتحقق عبر تكرار النشر والتعلم والتحسين.
اختيار الشكل الملائم للمهمة بدلًا من الشكل البشري
ينبغي الحذر أيضًا من فكرة أن الروبوت الأقرب إلى هيئة الإنسان هو الأفضل. فالبداية تكون من المهمة، ثم يُحدَّد انطلاقًا منها كل من البيئة والشكل والنظام المطلوب. وينطبق المنطق نفسه على البراعة؛ فاليد الأكثر شبهًا بيد الإنسان ليست بالضرورة الخيار الأمثل. ويرى الكاتب أن الهدف ليس بلوغ أقصى درجات البراعة، بل امتلاك «القدر الكافي من البراعة» لإنجاز أعمال ذات قيمة على نحو موثوق.
ومن الأمثلة التي يوردها روبوت «ديجيت» ثنائي الأرجل من شركة Agility Robotics. وقد صُمم لقطاعي الخدمات اللوجستية والصناعة، ويمكن توصيل أدوات متخصصة تلائم المهمة به مباشرةً بدلًا من تزويده بيد ذات خمسة أصابع. ويعطي هذا التصميم الأولوية للشكل والقدرات التي تتطلبها المهمة، لا لمحاكاة الإنسان.
أما الروبوت الرباعي الأرجل من ANYbotics، فيفحص المناطق الخطرة بينما يتنقل على السلالم والأرض الوعرة في المنشآت الصناعية، ما يقلل فرص تعرض البشر للخطر. وفي إحدى حالات الاستخدام، أفادت التقارير بأنه أجرى أكثر من 33 ألف عملية تفتيش عند 450 نقطة تفتيش.
وبما أن روبوتات التوصيل من Starship Technologies مصممة للسير على الأرصفة، فإن الروبوتات الصغيرة ذات العجلات أنسب لها من الروبوتات ذات الأرجل. وتقول الشركة إن هذا النهج المتخصص في الاستخدامات مكّنها من تنفيذ أكثر من 10 ملايين عملية توصيل ذاتية.
تختلف النماذج الثلاثة اختلافًا تامًا، لكنها تشترك في أمر واحد: الحل الصحيح هو ما يلائم العمل في الميدان، ويمكنه مواصلته على نحو متكرر في تلك البيئة. ويقول سوفاج إن استثماره في Agility وANYbotics وStarship غيّر السؤال الذي يطرحه بصفته مستثمرًا؛ فلم يعد يسأل أي الروبوتات أشبه بالبشر، بل أي الأنظمة المتكاملة قادرة على بلوغ مستوى الموثوقية الذي يطلبه العملاء.
من معدل نجاح العروض التوضيحية إلى معدل إنجاز المهام
كيف ينبغي إذن قياس التقدم في مجال الذكاء الاصطناعي الفيزيائي؟ بحسب سوفاج، لا يكشف معدل نجاح حركة منفردة في عرض توضيحي إلا القليل عن قدرة الروبوت على العمل باستقلالية في الميدان.
ما نريد معرفته هو نسبة مراحل العمل التي تُنجز من دون مساعدة بشرية. وما مدى تكرار قدرة الروبوت على التعافي من مشكلة من دون مساعدة؟ وكيف يتغير أداؤه عند تغير الأجسام أو الإضاءة أو الموضع أو مستوى التآكل أو البيئة المحيطة؟
وثمة أسئلة أقل بريقًا تزداد أهميتها كلما اتسع نطاق العمل: ما أول جزء يتعطل عند الاستخدام المتكرر؟ وكم يستغرق الروبوت للعودة إلى العمل بعد التشخيص أو الإصلاح؟ وما سرعة إنجاز مهمة واحدة بنجاح، ومعدل التشغيل والتكلفة؟ ويرى سوفاج أن هذه المؤشرات أصلح لقياس البراعة من عرض توضيحي يُجرى مرة واحدة.
ما يخلق القيمة ليس يدًا أشد شبهًا بالبشر، ولا عددًا أكبر من المفاصل، ولا مجموعة مهارات أوسع. بل هو التوليفة المناسبة من الشكل المادي والاستشعار والتحكم والقدرة على التعافي، بما يتيح للروبوت أداء أعمال قيّمة بثبات في بيئة العمل الفعلية. ويرى سوفاج أن هذا هو ما سيحسم المنافسة المقبلة على براعة الروبوتات.
コメント