
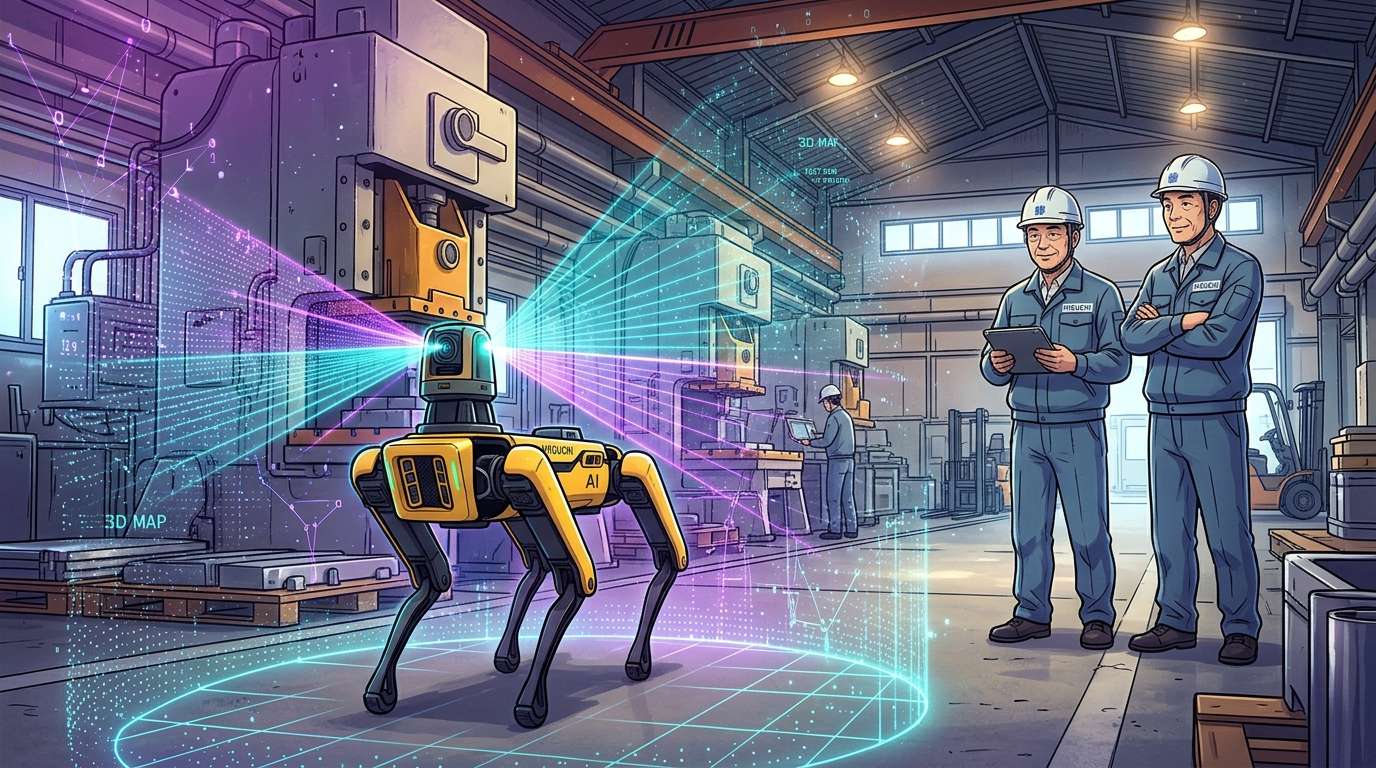
जापान की सटीक धातु प्रेसिंग निर्माता हिगुची सेइसाकुशो कंपनी लिमिटेड (काकामिगाहारा, गिफू प्रांत) ने घोषणा की है कि उसने अपने मुख्यालय की फैक्टरी में चार पैरों वाले रोबोट के जरिए स्वायत्त गश्त शुरू कर दी है। फिलहाल LiDAR का इस्तेमाल करके फैक्टरी का 3D नक्शा बनाने और कर्मचारियों के साथ उन्हीं गलियारों में रोबोट चलाने की व्यवहार्यता की जांच की जा रही है। कैमरे और AI से असामान्यताओं का पता लगाने पर अगले चरण में काम करने की योजना है।
जापान के एक छोटे और मध्यम विनिर्माण उद्यम ने चुना—‘पहले रोबोट को चलाकर देखें’
फिजिकल AI सुनकर कई लोगों के मन में ऐसे रोबोट की कल्पना आती होगी जो इंसान की तरह कुशलता से काम कर सके। लेकिन हिगुची सेइसाकुशो की यह पहल कहीं अधिक व्यावहारिक है। रोबोट को फैक्टरी में खुद चलकर गश्त करने की जिम्मेदारी दी गई।
कंपनी की स्थापना 1937 में हुई थी और इसमें 272 कर्मचारी हैं। इसका मुख्यालय गिफू प्रांत के काकामिगाहारा शहर में है। यह जापानी सटीक धातु प्रेसिंग निर्माता अमेरिका, मेक्सिको और चीन में भी अपने केंद्र रखती है। इसे अर्थव्यवस्था, व्यापार और उद्योग मंत्रालय के DX Selection के लिए 2022 और 2025 में चुना गया था। 2018 से कंपनी उत्पादन प्रबंधन और विनिर्माण कार्यस्थलों के डिजिटलीकरण को चरणबद्ध तरीके से आगे बढ़ा रही है। वह अपने आंतरिक डेटा का इस्तेमाल करते हुए लोकल जनरेटिव AI चलाने पर भी काम कर रही है।
अब तक स्क्रीन के भीतर इस्तेमाल हो रहे AI को वास्तविक कार्यस्थल तक ले जाना—इस दिशा में पहला कदम चार पैरों वाले रोबोट को अपनाना है। भले ही यह कोई भव्य पहल न हो, लेकिन यह इस बात का उदाहरण है कि क्षेत्रीय छोटे और मध्यम विनिर्माण उद्यम व्यावहारिक रूप से फिजिकल AI की ओर कैसे बढ़ सकते हैं।
फैक्टरी में आवाजाही और नक्शा बनाने की पुष्टि हुई
इस परीक्षण का स्थल कंपनी की मुख्यालय फैक्टरी है। रोबोट LiDAR (लेजर प्रकाश से आसपास की वस्तुओं की दूरी मापने वाला सेंसर) का इस्तेमाल करके फैक्टरी का 3D नक्शा बनाता है और फिर स्वायत्त रूप से गश्त करता है। यह भी जांचा गया कि क्या वह कर्मचारियों के साथ उन्हीं गलियारों में सुरक्षित रूप से चल सकता है।
संचालन के लिहाज से कंपनी ने बाहरी नेटवर्क से भौतिक रूप से अलग एक बंद नेटवर्क का इस्तेमाल किया और वास्तविक माप लेकर पुष्टि की कि बाहरी संचार अवरुद्ध है। फैक्टरी में घूमने वाले रोबोट के लिए सूचना के आवागमन को बाहर से बंद रखने की यह व्यवस्था विनिर्माण उद्योग को आश्वस्त कर सकती है।
फिलहाल मुख्य जोर ‘असामान्यताओं का पता लगाने वाले AI’ पर नहीं, बल्कि फैक्टरी में बिना भटके गश्त करने की व्यवस्था पर है। इस फर्क को ध्यान में रखने से इस घोषणा का महत्व समझना आसान होगा।
कार्यस्थल की अपनी चुनौतियां सामने आईं
रोबोट को वास्तव में चलाने पर कुछ चुनौतियां भी सामने आईं—तंग जगहों में मुड़ना, फोर्कलिफ्ट के रास्ते से टकराव और अप्रत्याशित स्थितियों में रुककर रास्ता देने जैसी गतिविधियां। कंपनी का कहना है कि अगले चरण में इन सभी पहलुओं को बेहतर बनाया जाएगा।
फैक्टरी का फर्श कैटलॉग में बताए गए तरीके से काम नहीं करता। ऊंच-नीच, तारों और संकरे गलियारों वाले पुराने कार्यस्थलों में इंसान, वाहन और रोबोट एक ही जगह साझा करते हैं। इस चुनौती को शुरुआती चरण में ही पहचान लेना आगे असामान्यताओं का पता लगाने की दिशा में बढ़ने के लिए महत्वपूर्ण साबित हो सकता है।
उद्देश्य प्रबंधकों का समय वापस दिलाना
विनिर्माण कार्यस्थलों में गश्त और निरीक्षण के दौरान कर्मचारियों की सुरक्षा और उपकरणों में गड़बड़ी की जांच की जाती है। यह काम अक्सर कार्यस्थल प्रबंधकों के अनुभव पर निर्भर करता है और उन पर इसका काफी बोझ भी पड़ता है। कंपनी की घोषणा में विनिर्माण उद्योग में कर्मचारियों की कमी के हर साल गंभीर होने का जिक्र किया गया है। इसमें 2040 तक जापान में श्रम आपूर्ति में लगभग 1.1 करोड़ की कमी होने के अनुमान का भी उल्लेख है।
कंपनी का लक्ष्य प्रबंधकों द्वारा की जाने वाली सुरक्षा गश्त को रोबोट से कराना और बचा हुआ समय उनके मूल भविष्य-विकास कार्यों के लिए उपलब्ध कराना है। उसका खास जोर इस बात पर है कि उपकरणों या लेआउट में बड़े बदलाव किए बिना रोबोट को मौजूदा फैक्टरी में लगाया जा सके। नया कारखाना बनाने जैसा बड़ा निवेश करने के बजाय, मौजूदा कार्यस्थल के अनुरूप ढलने की यह सोच है।
वरिष्ठ प्रबंध कार्यकारी अधिकारी इशिदा कियोताका ने कहा कि रोबोट को अपनाना अपने आप में उद्देश्य नहीं है। उनका आशय था कि वे यह जानना चाहते थे कि अनुभवी कर्मचारियों की ‘सूझ-बूझ’ को डेटा के रूप में दर्ज करके अगली पीढ़ी तक पहुंचाया जा सकता है या नहीं। केवल गश्त को स्वचालित करने के बजाय, अनुभवी कर्मचारियों की सहज समझ को रिकॉर्ड में बदलने की शुरुआत के रूप में इसे देखना उल्लेखनीय है।
विनिर्माण विभाग के प्रमुख होरी मसाहिको ने भी कहा कि शुरुआत में उन्हें इस पर पूरा भरोसा नहीं था। लेकिन रोबोट को गलियारे का रास्ता खुद तय करके चलते देखकर उन्हें लगा कि वह दिन नजदीक है जब उसे निरीक्षण की जिम्मेदारी सौंपी जा सकेगी।
असामान्यताओं का पता लगाने की जांच अभी बाकी है
यह परीक्षण चार चरणों में नियोजित परियोजना का दूसरा चरण है। अगले चरण में रोबोट पर लगे कैमरे और AI की मदद से असामान्यताओं का पता लगाने का परीक्षण शुरू करने की योजना है।
अंतिम लक्ष्य असामान्यता का पता चलने पर प्रबंधक को सूचना देना और उपकरणों को अपने आप रोकना है। कंपनी गश्त के रिकॉर्ड और रिपोर्ट अपने आप तैयार करने तथा मौजूदा आंतरिक डेटा प्लेटफॉर्म से जुड़ने की संभावना पर भी काम कर रही है। जनरेटिव AI और फिजिकल AI को मिलाकर ‘जनरेटिव AI・फिजिकल AI फैक्टरी’ बनाना उसका अंतिम लक्ष्य है।
सूचना देना और उपकरणों को अपने आप रोकना अभी केवल लक्ष्य हैं। इस बार जो हासिल किया गया है, वह इसकी बुनियाद यानी स्वायत्त गश्त है।
कंपनी परीक्षण से मिली जानकारी और सामने आई चुनौतियों को क्षेत्रीय विनिर्माण उद्यमों और शैक्षणिक संस्थानों के साथ विचार-विमर्श के अवसरों पर साझा करने की योजना बना रही है। फिजिकल AI की दुनिया में जहां बड़ी कंपनियों की विशाल परियोजनाएं सुर्खियों में रहती हैं, वहीं किसी क्षेत्रीय छोटे उद्यम का चरणबद्ध तरीके से आगे बढ़ना समान समस्याओं का सामना कर रही फैक्टरियों के लिए उपयोगी उदाहरण हो सकता है।
コメント