
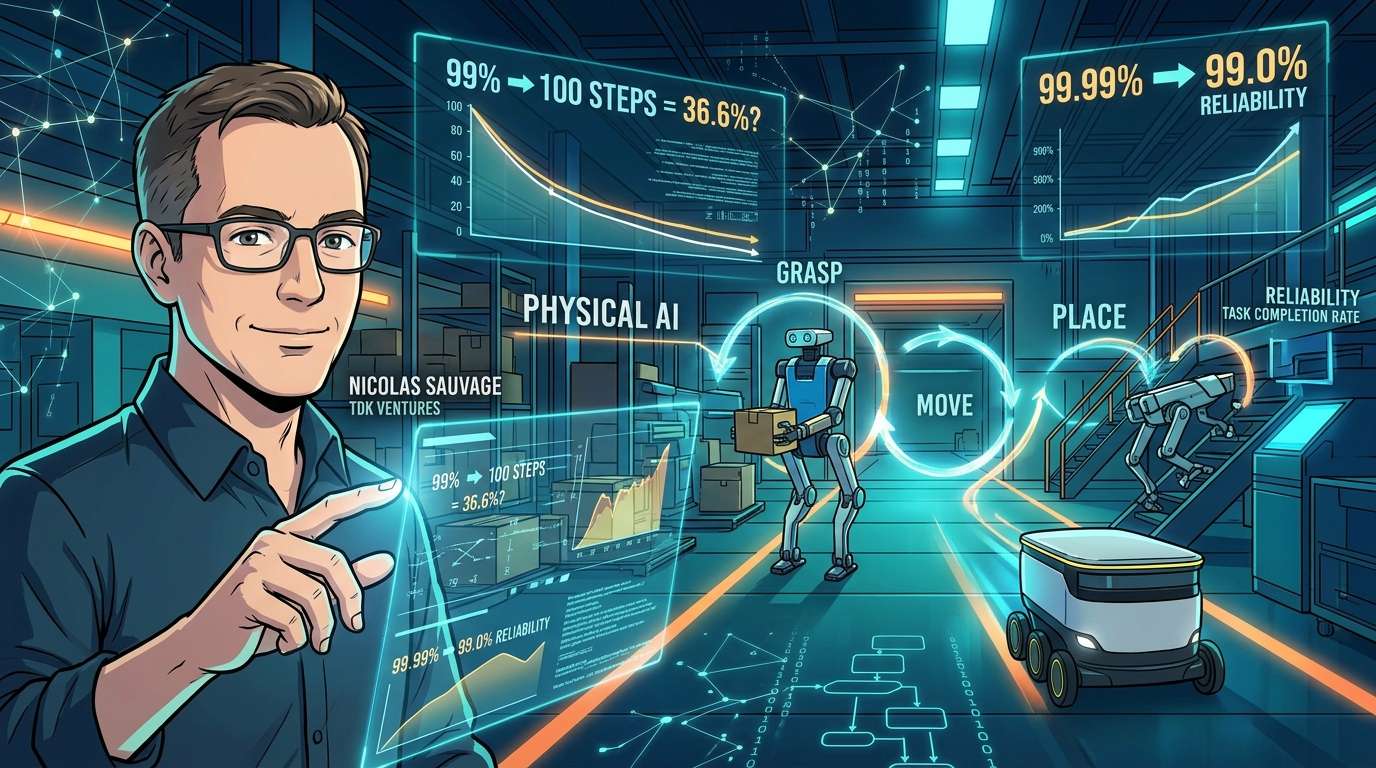
机器人抓取、搬运并放下物品。如果这些动作有99%的成功率,你或许会觉得它已经相当接近实用了。然而,在一项需要连续完成100个动作的工作中,从头到尾全部成功的概率只有约36.6%。TDK Ventures创始人兼总裁Nicolas Sauvage认为,应该重新审视物理AI面临的挑战:问题不仅在于“手部灵巧度”,更在于能否在没有人帮助的情况下,可靠地完成整个流程。
99%这个数字背后的陷阱
看机器人演示视频时,人们很容易不由得觉得:“它已经和人类一样了。”但真正需要检验的并非一次成功,而是即使物品位置略有偏差、抓握方式发生变化、零件出现磨损或遇到意料之外的故障,机器人能否依然反复完成任务数百次。
Sauvage给出的估算非常直观:如果一项工作需要依次完成100个动作,且每个动作的成功率为99%,那么首次尝试就全部成功的概率约为36.6%。如果成功率达到99.9%,这一概率约为90.5%;达到99.99%时,则约为99.0%。需要说明的是,这只是一个简化示例,假设每个动作的成功率相同,且各动作之间相互独立。
也就是说,成功率为99%的机器人,并不意味着自动化率达到99%。Sauvage的看法是,“9”连在一起有几个,决定了人是否还需要在旁边看护,还是可以把任务完全交给机器人。
灵巧性不只体现在手上,更在于整个流程
谈到机器人的灵巧性,人们往往会把它说成一场硬件竞赛,比拼手指数量或关节数量。但Sauvage指出,客户买的不是自由度,而是能发挥实际作用的工作能力。
要完成任务,视觉、定位、接触、力、压力、抓握、动作和调整必须环环相扣,形成一个不间断的闭环。还需要把电源、安全性、灵活性以及从失败中恢复的能力都纳入考量,将其视为一个完整的“系统”。
触觉有助于判断物体是否快要滑落、接触是否不稳定、施力是否过大,以及部件是否已正确就位。不过,并非所有任务都需要触觉;有些情况下,视觉和运动数据就足够了。关键不是一味堆叠各种感知能力,而是为工作提供足够且合适的信息。
能够纠正失误的机器人,正走向真实作业现场
在机器人的灵巧性中,纠正失误的能力占有很大比重。当抓住的物体开始滑动时,最初的抓握是否完美并非关键。真正的问题是:能否及时发现打滑并加以修正,避免小失误演变成整个任务的失败。
现场发现的问题可能出在软件、传感器或控制系统上,也可能迫使人们重新审视机器人本身的设计。改变手部形态,会使动作、传感器特性和调整方式都发生变化,因此,为一种设计收集的数据未必能原样用于另一种设计。正因如此,Sauvage将现场部署视为开发的一部分。
打滑、抓握不充分、磨损和恢复失败等经历会转化为数据,并用于改进软件、仿真、传感器、控制系统和硬件。按照这一思路,每次循环都会让下一次部署更加可靠、成本更低。技术突破只是旅程的起点,能否成倍扩大其影响,取决于周边的学习机制。他认为,只有不断部署、学习和改进,才能让“9”越来越多。
选择适合工作的形态,而非一味追求人形
也要警惕“越接近人类的机器人就越优秀”这种想法。应该从工作出发,反向确定环境、形态和所需系统。灵巧性也遵循同样的逻辑:最像人类的手未必是最佳选择。作者认为,目标不是追求最大限度的灵巧,而是具备完成有价值工作所需的“必要且足够的灵巧度”。
文中举出的例子是Agility Robotics的双足机器人“Digit”。它面向物流和工业领域设计,不必配备五指手,而是可以直接连接适合工作的专用工具。这种设计优先考虑作业所需的形态和灵巧度,而不是让机器人看起来像人。
ANYbotics的四足机器人可以在工业设施内穿行,攀爬楼梯、通过崎岖地面,并检查危险区域,从而减少人员暴露于危险中的机会。据称,在一个部署案例中,该机器人在450个检查点完成了超过33,000次检查。
Starship Technologies的配送机器人需要在人行道上行驶,因此,与腿式机器人相比,小型轮式机器人更适合这种用途。该公司报告称,凭借这种针对特定用途的设计,其自主配送次数已超过1000万次。
三者的形态截然不同,但有一个共同点:真正合适的形态,是能够适应现场工作、在相应环境中反复作业的形态。Sauvage表示,通过投资Agility、ANYbotics和Starship,他作为投资者思考的问题也发生了变化:重点不再是哪个机器人最像人,而是哪个系统已经成熟,能够达到客户要求的可靠性。
从演示成功率到任务完成率
那么,该如何衡量物理AI的进步?Sauvage表示,机器人在演示中完成单次动作的成功率,几乎无法说明它能否在现场自主工作。
真正值得关注的是,无需人工协助即可完成的流程占比。出现问题时,机器人有多大概率能在无人帮助的情况下自行恢复?物体、照明、位置、磨损情况或周边环境发生变化时,性能又会如何变化?
此外,还有一些不起眼的问题,随着规模扩大,会变得愈发重要:反复使用时,最先损坏的是什么?经过诊断和维修后,多久能恢复工作?无故障完成一项任务的速度、运行率和成本如何?Sauvage认为,相较于一次性的演示,这些指标更适合用来衡量灵巧度。
创造价值所需的,不是最像人手的手、最多的关节,也不是最广泛的技能,而是将恰当的物理形态、感知、控制和故障恢复能力组合起来,使机器人能够在实际工作的环境中可靠地完成有价值的任务。Sauvage认为,机器人灵巧度的下一场较量,将由此决定。
コメント