
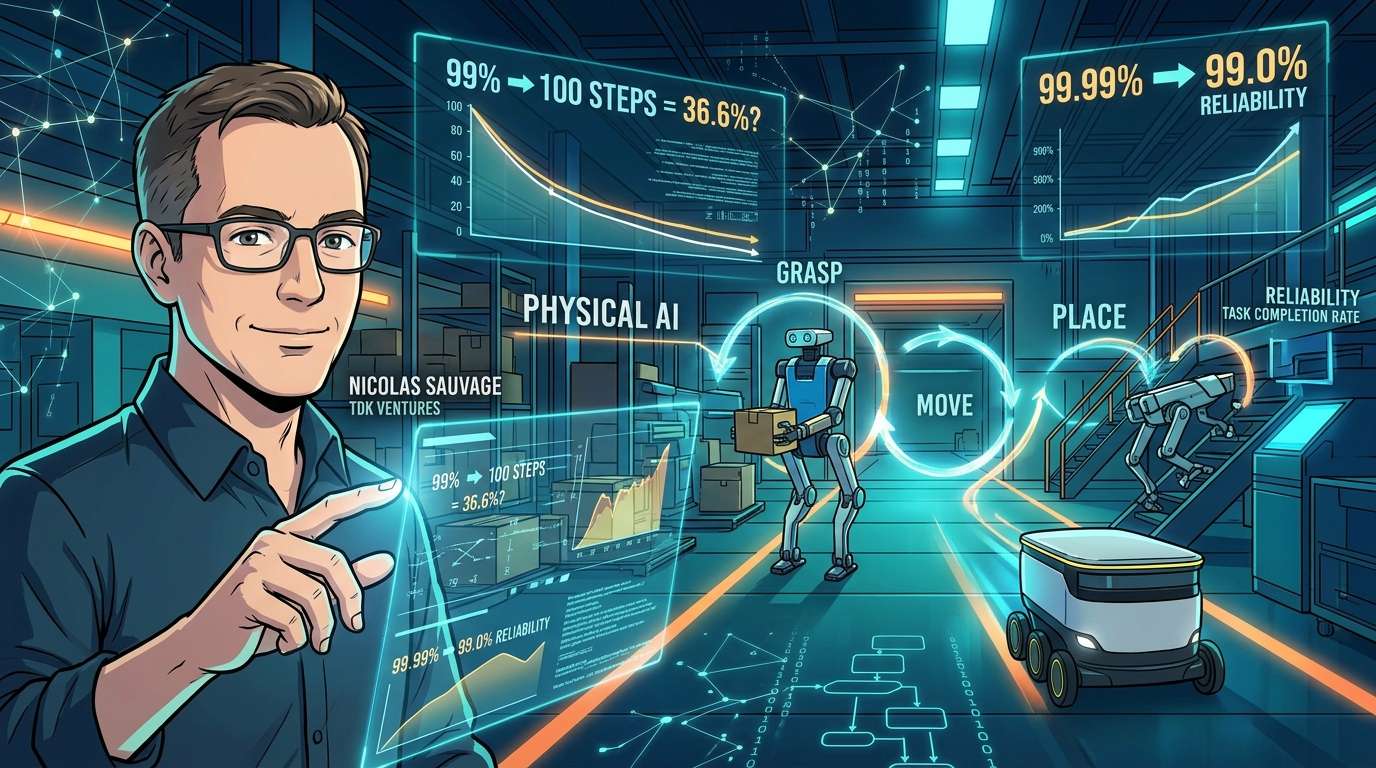
機器人抓取、搬運並放下物品。如果這些動作有 99% 的成功率,或許會讓人覺得它已相當接近實用階段。然而,在一項包含 100 個連續動作的工作中,從一開始就全部成功的機率僅約 36.6%。TDK Ventures 創辦人兼總裁 Nicolas Sauvage 認為,應重新審視實體 AI 面臨的挑戰:關鍵不只是「手部靈巧度」,還包括能否在無人協助下可靠地完成整個流程。
99% 這個數字暗藏的陷阱
看著機器人的示範影片,人們往往會不禁覺得「它已經和人類一樣了」。但真正的考驗並非成功一次,而是在物品位置略有偏差、抓握方式改變、零件磨損或發生意料之外的故障時,能否仍一次又一次地完成工作,甚至重複數百次。
Sauvage 提出的估算非常容易理解。若一項工作包含 100 個依序執行的動作,而每個動作的成功率都是 99%,首次嘗試就全部成功的機率約為 36.6%;若成功率提高至 99.9%,機率約為 90.5%;達到 99.99% 時,則約為 99.0%。需要注意的是,這項計算是基於各動作成功率相同且彼此獨立的簡化假設。
換句話說,成功率 99% 的機器人,不代表自動化程度達到 99%。Sauvage 認為,成功率中有幾個「9」,決定了人是否需要在旁看著,或是能否放心交由機器人獨立完成工作。
靈巧度不只在手部,更體現在整個流程
談到機器人的靈巧度,人們往往將焦點放在硬體競賽,比較手指數量或關節數量。然而,顧客購買的不是自由度,而是能派上用場的工作成果。Sauvage 如此指出。
要完成工作,視覺、位置、接觸、力量、壓力、抓握、動作與調整等環節,必須無縫串接成閉環。也必須將電源、安全性、靈活性以及從失誤中復原的能力一併納入,視為一套「系統」。
觸覺有助於傳遞各種資訊,例如物品即將滑落、接觸不穩定、施力過大,或零件已正確就位。不過,並非所有工作都需要觸覺,有些情境只靠視覺與動作資料就已足夠。重點不是盡可能堆疊各種感測能力,而是提供符合工作需求的足夠資訊。
能修正失誤的機器人,更接近實際作業現場
在機器人的靈巧度中,復原能力占有重要比重。當抓住的物品開始滑動時,一開始是否完美抓穩並非關鍵。真正的考驗在於,能否及早偵測滑動並加以修正,趕在小失誤演變成整項工作的失敗之前。
在現場發現的問題,可能出在軟體、感測器或控制系統,也可能迫使團隊重新檢視機體設計。只要改變手部形狀,動作、感測器特性及調整方式都會隨之改變,因此,為某種設計蒐集的資料未必能直接用於另一種設計。正因如此,Sauvage 將導入現場視為開發的一部分。
滑動、抓握不足、磨損、復原失敗,這些經驗都會轉化為資料,回饋至軟體、模擬、感測器、控制系統與硬體的改良。這套循環每運作一次,下一次導入就會更可靠,成本也會降低。技術突破只是旅程的起點,真正能將其影響力放大的,是周邊的學習機制。他指出,要增加成功率中的「9」,靠的是不斷導入、學習與改進。
選擇適合工作的形態,而非一味追求人形
也要留意「越像人類的機器人就越優秀」這種想法。應從工作需求出發,再據此決定環境、形態與所需系統。靈巧度也是同樣的道理,最像人手的設計未必最合適。作者主張,目標不該是追求極致靈巧,而是具備足以可靠完成有價值工作的「恰到好處的靈巧度」。
文中舉出的例子之一,是 Agility Robotics 的雙足機器人「Digit」。它專為物流與工業用途設計,不是配備五指的手,而是能直接連接適合工作的專用工具。這項設計優先考量的是作業所需的形態與靈巧度,而非模仿人類。
ANYbotics 的四足機器人能在工業設施中穿越樓梯與崎嶇地形,檢查危險區域,減少人員暴露於危險中的機會。據報導,一個導入案例在 450 個巡檢點執行了超過 3 萬 3000 次巡檢。
Starship Technologies 的配送機器人以在人行道上行駛為前提,因此,相較於腳式設計,小型輪式機器人更適合這項用途。該公司表示,透過這種用途導向的方式,自主配送次數已超過 1000 萬次。
三者的外型截然不同,但有一個共通點:正確的做法,是配合現場工作,並能在該環境中持續運作。Sauvage表示,透過投資Agility、ANYbotics和Starship,他身為投資人的思考角度也改變了。他不再問哪種機器人最像人,而是看哪套完整系統能達到客戶要求的可靠程度。
從示範成功率到工作完成率
那麼,該如何衡量實體AI的進展?Sauvage指出,機器人在示範中成功完成單一動作的比率,幾乎無法告訴我們它能否在現場自主工作。
我們想知道的是,有多少比例的流程能在無人協助下完成。發生問題時,機器人能在多大程度上自行復原?物體、照明、位置、磨損狀況或周遭環境改變時,效能會如何變化?
此外,還有一些不起眼的問題,會隨著規模擴大而變得愈發重要:反覆使用後,最先壞掉的是哪個部分?經過診斷或維修後,多久能恢復工作?順利完成一項工作所需的時間、運轉率和成本又如何?他認為,這些指標比一次性的展示更適合用來衡量機器人的靈巧程度。
創造價值所需要的,不是最像人類的手、最多的關節,或最廣泛的技能,而是恰當結合機械構型、感測、控制和復原能力,確實在實際工作的環境中完成有價值的任務。Sauvage認為,機器人靈巧程度的下一場競賽,勝負將由此決定。
コメント