
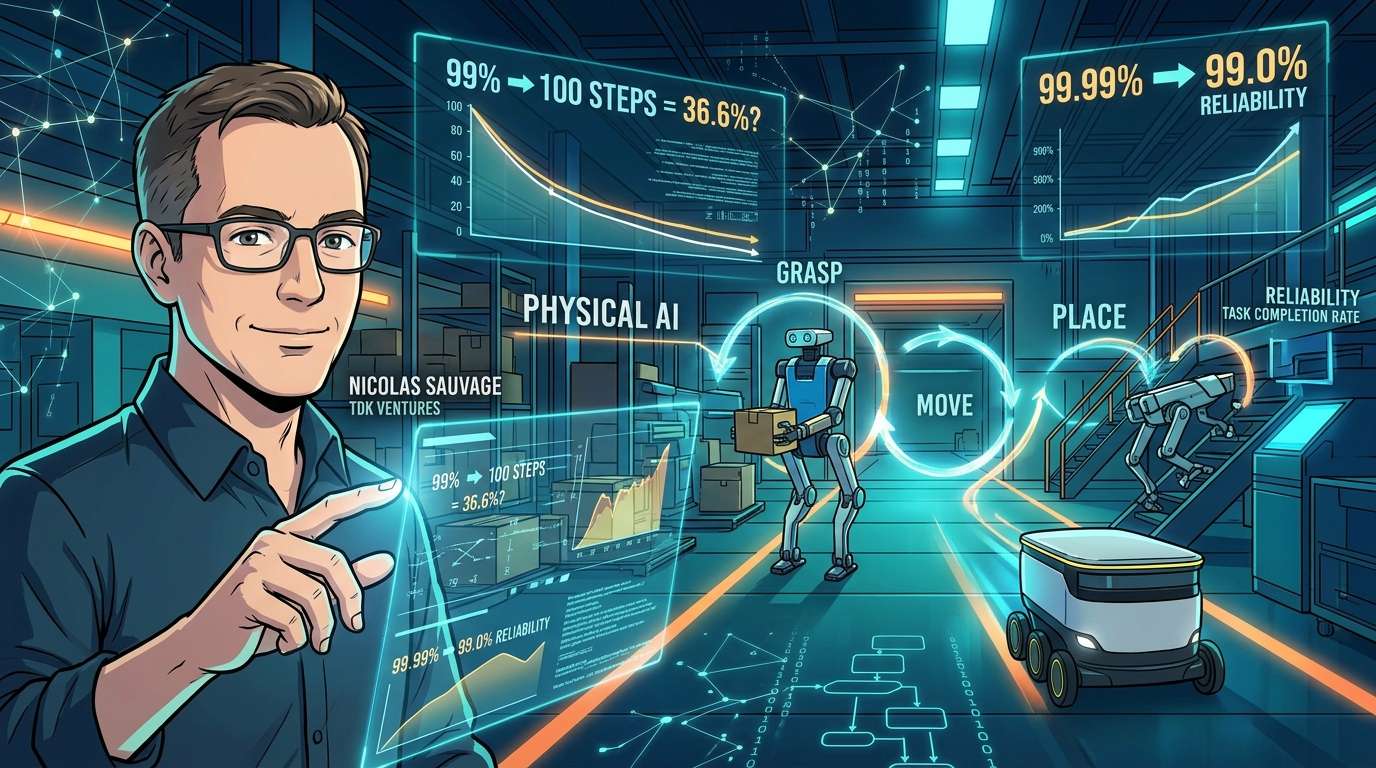
रोबोट किसी वस्तु को पकड़ता है, ले जाता है और रख देता है। अगर ये गतिविधियां 99% संभावना से सफल होती हैं, तो लग सकता है कि वह व्यावहारिक इस्तेमाल के काफी करीब है। लेकिन 100 गतिविधियों को लगातार पूरा करने वाले काम में, पहली ही कोशिश में सब कुछ सफल होने की संभावना केवल लगभग 36.6% रहती है। TDK Ventures के संस्थापक और अध्यक्ष Nicolas Sauvage का तर्क है कि फिजिकल एआई की चुनौती को केवल «हाथों की निपुणता» के रूप में नहीं, बल्कि बिना मानवीय मदद के पूरी प्रक्रिया भरोसेमंद ढंग से पूरी करने की क्षमता के रूप में देखना चाहिए।
99% के आंकड़े में छिपा जोखिम
रोबोट के डेमो वीडियो देखकर अक्सर लगता है, «यह तो अब इंसान के बराबर हो गया है।» लेकिन असली सवाल एक बार सफल होने का नहीं है। सवाल यह है कि क्या रोबोट सैकड़ों बार काम दोहरा सकता है, भले ही वस्तु की जगह थोड़ी खिसक जाए, पकड़ने का तरीका बदल जाए, पुर्जे घिस जाएं या कोई अनपेक्षित समस्या आ जाए।
Sauvage का दिया हुआ हिसाब समझना आसान है। 100 गतिविधियों को क्रम से पूरा करने वाले काम में, अगर हर गतिविधि की सफलता दर 99% हो, तो पहली कोशिश में सब कुछ सफल होने की संभावना लगभग 36.6% है। यह दर 99.9% होने पर संभावना लगभग 90.5% और 99.99% होने पर लगभग 99.0% तक पहुंच जाती है। ध्यान रहे, यह उदाहरण इस सरलीकृत धारणा पर आधारित है कि हर गतिविधि की सफलता दर समान है और वे एक-दूसरे से स्वतंत्र हैं।
इसका मतलब है कि 99% सफलता दर वाले रोबोट से 99% स्वचालन हासिल नहीं होता। Sauvage के मुताबिक, «9» कितनी बार आता है, इसी से तय होता है कि किसी व्यक्ति को पास खड़े होकर निगरानी करनी होगी या रोबोट को अकेले काम सौंपा जा सकेगा।
निपुणता हाथ तक सीमित नहीं, पूरी प्रक्रिया में होती है
रोबोट की निपुणता को अक्सर उंगलियों या जोड़ों की संख्या की होड़ के रूप में पेश किया जाता है। लेकिन ग्राहक स्वतंत्रता की डिग्रियां नहीं, बल्कि कोई उपयोगी काम खरीदते हैं। Sauvage इस ओर ध्यान दिलाते हैं।
काम पूरा करने के लिए दृष्टि, स्थिति, संपर्क, बल, दबाव, पकड़, गति और समायोजन का लगातार जुड़ा हुआ बंद-लूप होना जरूरी है। इसे बिजली आपूर्ति, सुरक्षा, लचीलेपन और विफलता के बाद संभलने की क्षमता समेत एक «सिस्टम» के रूप में देखना होगा।
स्पर्श-संवेदना यह बताने में मदद करती है कि कोई वस्तु फिसलने लगी है, संपर्क अस्थिर है, बहुत ज्यादा बल लगाया जा रहा है या कोई पुर्जा सही जगह पर बैठ गया है। हालांकि, हर काम में स्पर्श-संवेदना जरूरी नहीं होती; कुछ मामलों में दृष्टि और गति का डेटा ही पर्याप्त होता है। अहम बात हर संभव संवेदना जोड़ना नहीं, बल्कि काम के अनुरूप पर्याप्त जानकारी देना है।
गलतियों को सुधारने वाले रोबोट कामकाज की जगहों के करीब
निपुणता का एक बड़ा हिस्सा गलती के बाद संभलने की क्षमता है। जब पकड़ी हुई वस्तु फिसलने लगे, तो यह मूल बात नहीं कि शुरुआत में पकड़ बिल्कुल सही थी या नहीं। असली सवाल यह है कि क्या फिसलन का तुरंत पता लगाकर उसे ठीक किया जा सकता है, इससे पहले कि छोटी-सी गलती पूरे काम की विफलता बन जाए।
कामकाज की जगह पर सामने आने वाली समस्या सॉफ्टवेयर, सेंसर या नियंत्रण से जुड़ी हो सकती है; या फिर रोबोट के डिजाइन पर दोबारा विचार करने की जरूरत पड़ सकती है। हाथ का आकार बदलने से उसकी गति, सेंसर की विशेषताएं और समायोजन—सब बदल जाते हैं। इसलिए एक डिजाइन के साथ जुटाया गया डेटा जरूरी नहीं कि दूसरे डिजाइन पर सीधे काम आए। इसी वजह से Sauvage, वास्तविक कार्यस्थल पर रोबोट तैनात करने को विकास प्रक्रिया का हिस्सा मानते हैं।
फिसलन, कमजोर पकड़, घिसाव और सुधार की विफलता—इन अनुभवों से डेटा मिलता है, जिसका इस्तेमाल सॉफ्टवेयर, सिमुलेशन, सेंसर, नियंत्रण और हार्डवेयर को बेहतर बनाने में होता है। इस चक्र को हर बार दोहराने से अगली तैनाती अधिक विश्वसनीय होती है और लागत भी घटती है। उनका तर्क है कि तकनीकी सफलता केवल यात्रा का शुरुआती बिंदु है; उसके असर को कई गुना बढ़ाने का काम उसके आसपास की सीखने की व्यवस्था करती है। «9» की संख्या बढ़ाने का रास्ता तैनाती, सीखने और सुधार के बार-बार दोहराए जाने से होकर जाता है।
मानव-जैसा रूप नहीं, काम के अनुकूल आकार चुनें
यह मानना भी सही नहीं कि इंसान के जितना करीब दिखने वाला रोबोट उतना ही बेहतर है। शुरुआत काम से होनी चाहिए; फिर उसी के आधार पर माहौल, आकार और जरूरी सिस्टम तय किए जाने चाहिए। निपुणता के मामले में भी यही तर्क लागू होता है—सबसे ज्यादा इंसानी हाथ जैसा हाथ जरूरी नहीं कि सबसे अच्छा हो। लेखक का कहना है कि लक्ष्य अधिकतम निपुणता नहीं, बल्कि मूल्यवान काम भरोसेमंद ढंग से करने के लिए «जरूरत भर की निपुणता» होना चाहिए।
इसके उदाहरण के तौर पर Agility Robotics का दो पैरों पर चलने वाला रोबोट «Digit» दिया गया है। इसे लॉजिस्टिक्स और उद्योग के लिए बनाया गया है। इसमें पांच उंगलियों वाला हाथ लगाने के बजाय, काम के अनुरूप खास औजार सीधे जोड़े जा सकते हैं। यह डिजाइन इंसान जैसा दिखने के बजाय, काम के लिए जरूरी आकार और निपुणता को प्राथमिकता देता है।
ANYbotics का चार पैरों वाला रोबोट औद्योगिक परिसरों में सीढ़ियों और ऊबड़-खाबड़ जमीन पर चलते हुए खतरनाक क्षेत्रों का निरीक्षण करता है, जिससे लोगों के खतरे में पड़ने की संभावना घटती है। एक तैनाती के उदाहरण में, 450 निरीक्षण बिंदुओं पर 33,000 से अधिक निरीक्षण किए जाने की बात कही गई है।
Starship Technologies के डिलीवरी रोबोट को फुटपाथों पर चलने के लिए बनाया गया है, इसलिए पैरों के बजाय छोटे पहियों वाला डिजाइन बेहतर है। कंपनी का कहना है कि इस तरह के काम-विशेष डिजाइन के जरिए स्वायत्त डिलीवरी की संख्या 10 मिलियन से अधिक हो चुकी है।
तीनों के रूप बिल्कुल अलग हैं, लेकिन उनमें एक बात समान है। सही स्वरूप वही है जो वास्तविक काम के अनुकूल हो और उस माहौल में बार-बार काम कर सके। Sauvage का कहना है कि Agility, ANYbotics और Starship में निवेश के बाद निवेशक के तौर पर उनका सवाल बदल गया। सवाल यह नहीं रहा कि कौन-सा रोबोट सबसे ज़्यादा इंसानों जैसा है, बल्कि यह कि कौन-सी पूरी प्रणाली ग्राहकों की अपेक्षित विश्वसनीयता हासिल करती है।
डेमो की सफलता दर से काम पूरा करने की दर तक
तो फिर फिजिकल AI की प्रगति कैसे मापी जाए? Sauvage के मुताबिक, डेमो में दिखाई जाने वाली किसी एक गतिविधि की सफलता दर से यह बहुत कम पता चलता है कि रोबोट वास्तविक कार्यस्थल पर स्वायत्त रूप से काम कर सकता है या नहीं।
असल में यह जानना ज़रूरी है कि कितनी प्रक्रियाएँ बिना मानवीय सहायता के पूरी होती हैं। कोई समस्या आने पर रोबोट कितनी बार बिना मदद के उससे उबर पाता है? वस्तुओं, रोशनी, स्थिति, घिसावट या आसपास के माहौल में बदलाव होने पर उसके प्रदर्शन में क्या बदलाव आता है?
कुछ और कम नाटकीय, लेकिन अहम सवाल भी हैं—खासकर तब, जब काम का पैमाना बढ़ता है। बार-बार इस्तेमाल करने पर सबसे पहले क्या खराब होता है? जाँच या मरम्मत के बाद रोबोट कितनी जल्दी काम पर लौट सकता है? किसी काम को सफलतापूर्वक पूरा करने में कितना समय लगता है, उसकी उपलब्धता कितनी है और लागत क्या है? उनका तर्क है कि एक बार के प्रदर्शन की तुलना में ये मापदंड रोबोट की निपुणता आँकने के लिए बेहतर कसौटी हैं।
मूल्य पैदा करने के लिए सबसे ज़्यादा इंसानों जैसा हाथ, सबसे अधिक जोड़ या कौशलों की सबसे लंबी सूची ज़रूरी नहीं है। ज़रूरी यह है कि रोबोट का भौतिक स्वरूप, संवेदन क्षमता, नियंत्रण और समस्याओं से उबरने की क्षमता सही तरह से मेल खाएँ, ताकि वह वास्तविक कामकाजी माहौल में उपयोगी काम भरोसेमंद ढंग से कर सके। Sauvage का मानना है कि रोबोट की निपुणता की अगली होड़ का फैसला इसी से होगा।
コメント