
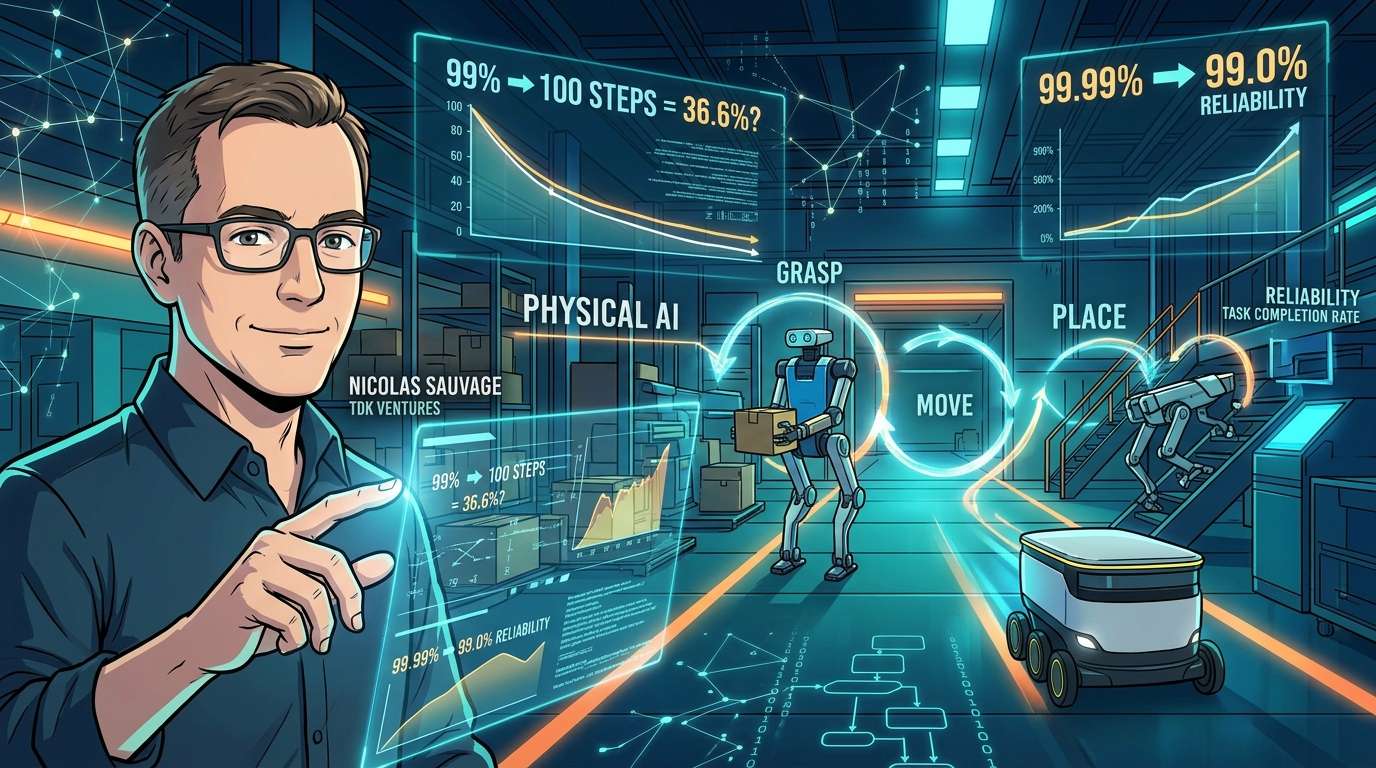
Un robot saisit un objet, le transporte et le pose. Si ces gestes réussissent dans 99 % des cas, on pourrait penser qu’il est déjà tout près d’une utilisation concrète. Pourtant, pour une tâche composée de 100 gestes successifs, la probabilité que tout réussisse dès le premier essai n’est que d’environ 36,6 %. Nicolas Sauvage, fondateur et président de TDK Ventures, estime qu’il faut repenser les défis de l’IA physique : ils ne se limitent pas à « l’adresse manuelle », mais concernent aussi la fiabilité nécessaire pour mener à bien un processus complet sans aide humaine.
Le piège que cache le chiffre de 99 %
En regardant une vidéo de démonstration d’un robot, on se dit facilement : « Il est déjà au niveau de l’humain. » Mais la vraie question n’est pas de savoir s’il réussit une fois. Il faut qu’il puisse répéter l’opération des centaines de fois, même si l’objet est légèrement déplacé, si la prise varie, si les pièces s’usent ou si un problème imprévu survient.
Le calcul présenté par Sauvage est très parlant. Pour une tâche de 100 gestes successifs, si chaque geste a un taux de réussite de 99 %, la probabilité que tout soit réussi dès le premier essai est d’environ 36,6 %. Si ce taux atteint 99,9 %, elle passe à environ 90,5 %, puis à environ 99,0 % avec un taux de 99,99 %. Ce calcul est toutefois un exemple simplifié, fondé sur l’hypothèse que le taux de réussite est le même pour chaque geste et que ceux-ci sont indépendants les uns des autres.
Autrement dit, un robot qui réussit dans 99 % des cas n’est pas automatisé à 99 %. Selon cette analyse, le nombre de « 9 » qui se suivent détermine si une personne doit rester à ses côtés pour le surveiller ou si l’on peut lui confier la tâche en toute autonomie.
L’adresse ne se limite pas aux mains : elle s’exprime à l’échelle de tout le processus
L’adresse des robots est souvent présentée comme une compétition matérielle portant sur le nombre de doigts ou d’articulations. Pourtant, souligne Sauvage, les clients n’achètent pas un certain nombre de degrés de liberté, mais une capacité à accomplir un travail utile.
Pour mener une tâche à bien, il faut une boucle fermée et continue reliant la vision, la position, le contact, la force, la pression, la prise, le mouvement et les ajustements. Il faut aussi considérer le robot comme un « système » intégrant l’alimentation électrique, la sécurité, la flexibilité et la capacité à se remettre d’un échec.
Le toucher permet de détecter qu’un objet est sur le point de glisser, que le contact est instable, que la force appliquée est excessive ou qu’une pièce est bien en place. Cela dit, toutes les tâches ne nécessitent pas le sens du toucher : dans certains cas, les seules données visuelles et de mouvement suffisent. L’essentiel n’est pas d’accumuler les capteurs, mais de fournir suffisamment d’informations adaptées à la tâche.
Les robots capables de corriger leurs erreurs se rapprochent du terrain
La capacité à se reprendre représente une part importante de l’adresse. Lorsqu’un objet saisi commence à glisser, peu importe que la prise initiale ait été parfaite ou non. La question est de savoir si le robot peut détecter rapidement le glissement et corriger sa prise avant qu’une petite erreur ne fasse échouer toute l’opération.
Les défaillances constatées sur le terrain peuvent être dues au logiciel, aux capteurs ou au système de commande, mais elles peuvent aussi imposer de revoir la conception même du robot. Modifier la forme de la main change à la fois les mouvements, les caractéristiques des capteurs et les réglages : les données recueillies avec une conception ne sont donc pas toujours directement réutilisables avec une autre. C’est pourquoi Sauvage considère le déploiement sur le terrain comme une partie intégrante du développement.
Les glissements, les prises insuffisantes, l’usure et les échecs de récupération deviennent des données qui contribuent à améliorer les logiciels, les simulations, les capteurs, les systèmes de commande et le matériel. Selon cette approche, chaque cycle renforce la fiabilité du déploiement suivant et en réduit le coût. Une avancée technique n’est que le point de départ : c’est le mécanisme d’apprentissage qui l’entoure qui démultiplie son impact. Pour ajouter des « 9 », soutient-il, il faut déployer, apprendre et améliorer sans cesse.
Choisir une forme adaptée au travail plutôt qu’un humanoïde
Il faut également se méfier de l’idée selon laquelle un robot est d’autant meilleur qu’il ressemble à un humain. Il faut partir de la tâche, puis en déduire l’environnement, la forme et les systèmes nécessaires. La même logique s’applique à l’adresse : la main la plus humaine n’est pas forcément la meilleure. Selon l’auteur, l’objectif n’est pas d’atteindre une adresse maximale, mais une « adresse juste suffisante » pour accomplir de manière fiable des tâches utiles.
Le robot bipède « Digit » d’Agility Robotics en est un exemple. Conçu pour la logistique et l’industrie, il peut être directement équipé d’outils spécialisés adaptés au travail, plutôt que d’une main à cinq doigts. Sa conception privilégie la forme et le niveau d’adresse requis par la tâche, plutôt que la ressemblance avec l’humain.
Les robots quadrupèdes d’ANYbotics inspectent des zones dangereuses en parcourant les escaliers et les terrains accidentés des sites industriels, réduisant ainsi les situations dans lesquelles des personnes sont exposées au danger. Selon un exemple de déploiement, ils ont réalisé plus de 33 000 inspections sur 450 points de contrôle.
Les robots de livraison de Starship Technologies sont conçus pour circuler sur les trottoirs : de petites roues conviennent donc mieux que des jambes. Grâce à cette approche spécialisée, l’entreprise indique avoir effectué plus de 10 millions de livraisons autonomes.
Les trois ont des apparences très différentes, mais un point commun : la bonne approche consiste à adopter une forme adaptée au travail sur le terrain, capable d’y fonctionner de façon répétée. M. Sauvage explique que ses investissements dans Agility, ANYbotics et Starship ont changé sa façon d’aborder la question en tant qu’investisseur. Il ne s’agit plus de savoir quel robot est le plus humain, mais quel système abouti peut atteindre le niveau de fiabilité exigé par les clients.
Du taux de réussite des démonstrations au taux d’accomplissement des tâches
Comment mesurer les progrès de l’IA physique ? Selon M. Sauvage, le taux de réussite d’un mouvement isolé lors d’une démonstration renseigne très peu sur la capacité d’un robot à travailler de façon autonome sur le terrain.
Ce qu’il faut savoir, c’est quelle proportion des tâches s’achève sans intervention humaine. Quand un problème survient, à quelle fréquence le robot peut-il s’en remettre sans aide ? Comment ses performances évoluent-elles lorsque les objets, l’éclairage, la position, l’usure ou l’environnement changent ?
Il y a aussi des questions moins spectaculaires, mais qui prennent de l’importance à mesure que l’on passe à l’échelle : quelle partie casse en premier après des utilisations répétées ? Combien de temps faut-il au robot pour reprendre le travail après un diagnostic ou une réparation ? Quelle est sa vitesse d’exécution, son taux de disponibilité et le coût pour mener une tâche à bien ? L’idée est que ces indicateurs mesurent mieux la dextérité qu’une démonstration ponctuelle.
Pour créer de la valeur, il ne faut ni la main la plus humaine, ni le plus grand nombre d’articulations, ni le répertoire de compétences le plus vaste. Il faut une combinaison adaptée de forme physique, de perception, de contrôle et de capacité de récupération, qui permette d’accomplir de manière fiable un travail utile dans l’environnement réel. C’est là, selon M. Sauvage, que se jouera la prochaine bataille autour de la dextérité des robots.
コメント