
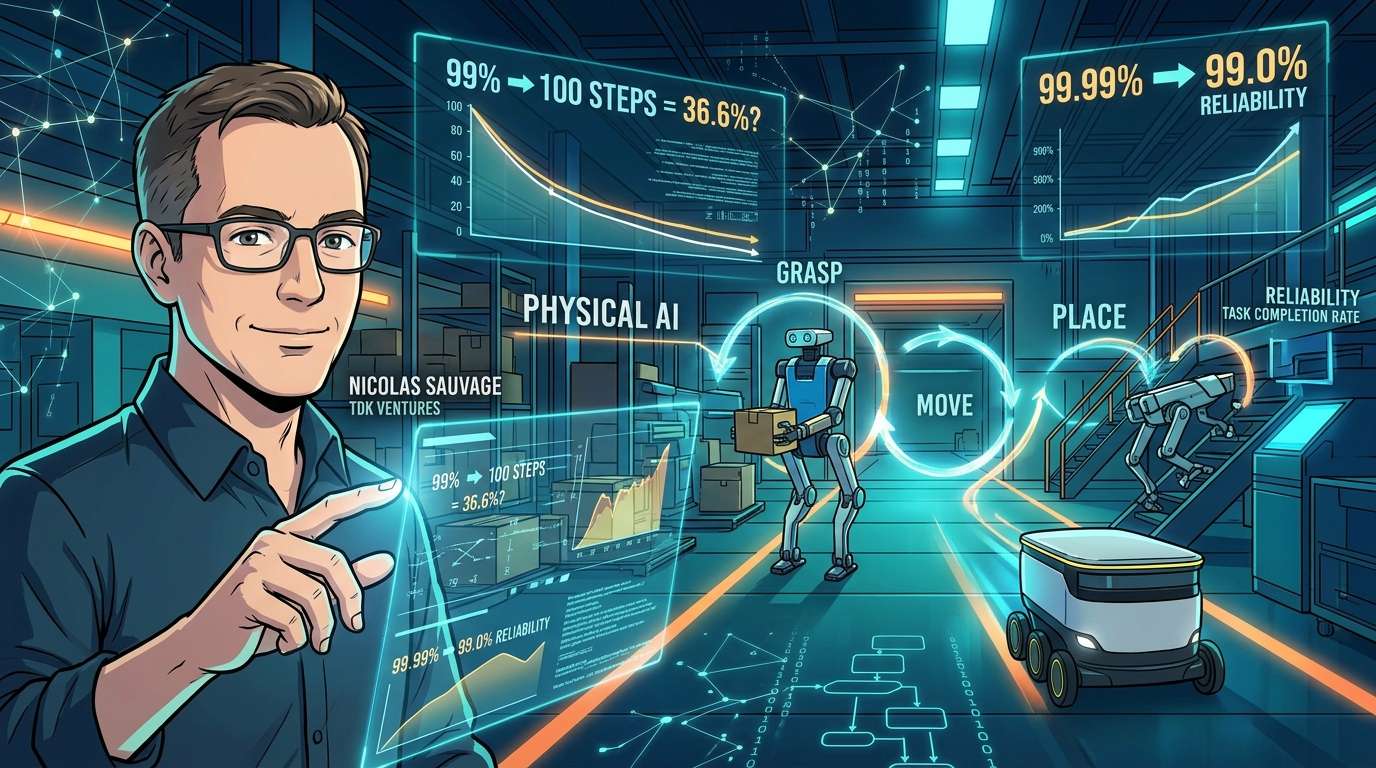
Un robot afferra, trasporta e posa un oggetto. Se riesce nell’azione con una probabilità del 99%, potremmo pensare che sia ormai vicino all’impiego pratico. Eppure, in un lavoro composto da 100 azioni consecutive, la probabilità che riescano tutte al primo tentativo è solo di circa il 36,6%. Nicolas Sauvage, fondatore e presidente di TDK Ventures, sostiene che la sfida dell’IA fisica vada considerata non solo in termini di «destrezza manuale», ma anche di affidabilità nel completare un intero processo senza l’aiuto di una persona.
La trappola nascosta nel numero 99%
Guardando un video dimostrativo di un robot, si finisce facilmente per pensare: «Ormai è al livello di un essere umano». Ma la vera questione non è riuscire una volta sola. È riuscire a ripetere l’operazione centinaia di volte anche se la posizione di un oggetto è leggermente diversa, cambia il modo di afferrarlo, un componente si usura o si verifica un imprevisto.
Il calcolo presentato da Sauvage è molto semplice da capire. In un lavoro che prevede 100 azioni in sequenza, se la probabilità di successo di ciascuna è del 99%, la probabilità che riescano tutte al primo tentativo è di circa il 36,6%. Con il 99,9% sale a circa il 90,5%, mentre con il 99,99% arriva a circa il 99,0%. Si tratta di un esempio basato sull’ipotesi semplificata che tutte le azioni abbiano la stessa probabilità di successo e siano indipendenti l’una dall’altra.
In altre parole, un robot con una probabilità di successo del 99% non equivale a un’automazione al 99%. Secondo questa prospettiva, il numero di «9» consecutivi determina se sia necessario che una persona sorvegli il robot oppure se gli si possa affidare il lavoro da solo.
La destrezza non risiede solo nella mano, ma nell’intero processo
La destrezza dei robot viene spesso presentata come una competizione hardware basata sul numero di dita o di articolazioni. Ma i clienti non comprano un certo numero di gradi di libertà: comprano un lavoro utile. È quanto osserva Sauvage.
Per portare a termine un lavoro è indispensabile un circuito chiuso e continuo che colleghi vista, posizione, contatto, forza, pressione, presa, movimento e regolazione. Occorre considerare il tutto come un «sistema», che comprende anche alimentazione, sicurezza, flessibilità e capacità di riprendersi da un errore.
Il senso del tatto è utile per rilevare che un oggetto sta per scivolare, che il contatto è instabile, che si sta applicando troppa forza o che un componente è entrato correttamente in sede. Tuttavia, non tutte le attività richiedono il tatto: in alcuni casi bastano i dati visivi e quelli sul movimento. L’importante non è aggiungere indiscriminatamente ogni tipo di sensore, ma fornire informazioni sufficienti e adatte al lavoro.
I robot capaci di correggere gli errori si avvicinano all’impiego sul campo
Un aspetto fondamentale della destrezza è la capacità di recuperare dagli errori. Quando l’oggetto afferrato comincia a scivolare, non è essenziale che la presa iniziale fosse perfetta. La questione è se il robot riesca a rilevare rapidamente lo slittamento e a correggerlo prima che un piccolo errore comprometta l’intero lavoro.
Gli errori individuati sul campo possono dipendere dal software, dai sensori o dal controllo, oppure rendere necessaria una revisione della progettazione del robot stesso. Cambiando la forma della mano, cambiano anche il movimento, le caratteristiche dei sensori e le regolazioni: i dati raccolti con un progetto, quindi, non sono necessariamente utilizzabili così come sono per un altro. Per questo Sauvage considera l’introduzione sul campo parte integrante dello sviluppo.
Slittamenti, prese insufficienti, usura ed errori nel recupero: queste esperienze diventano dati che alimentano i miglioramenti del software, delle simulazioni, dei sensori, del controllo e dell’hardware. L’idea è che, a ogni ciclo, l’affidabilità della successiva introduzione aumenti e i costi diminuiscano. Una svolta tecnica è solo il punto di partenza del percorso; a moltiplicarne l’impatto è il sistema di apprendimento che la circonda. Secondo Sauvage, i «9» si moltiplicano ripetendo introduzione, apprendimento e miglioramento.
Scegliere una forma adatta al lavoro, non necessariamente umanoide
È bene mettere in discussione anche l’idea che un robot tanto più simile a un essere umano sia necessariamente migliore. Il punto di partenza è il lavoro: da lì si definiscono a ritroso l’ambiente, la forma e il sistema necessario. Lo stesso vale per la destrezza: la mano più simile a quella umana non è sempre la soluzione migliore. L’obiettivo, sostiene l’autore, non è la massima destrezza possibile, ma la «destrezza necessaria e sufficiente» per svolgere con affidabilità un lavoro di valore.
Un esempio citato è Digit, il robot bipede di Agility Robotics. Progettato per la logistica e l’industria, invece di essere dotato di una mano con cinque dita può essere collegato direttamente a strumenti specifici per il lavoro. Il progetto privilegia la forma e il livello di destrezza richiesti dall’attività, anziché la somiglianza con l’essere umano.
I robot quadrupedi di ANYbotics ispezionano le aree pericolose percorrendo scale e terreni irregolari negli impianti industriali, riducendo le occasioni in cui le persone sono esposte a rischi. Secondo quanto riferito per un caso di impiego, sono state effettuate oltre 33.000 ispezioni in 450 punti di controllo.
I robot per le consegne di Starship Technologies sono progettati per muoversi sui marciapiedi: per questo, un modello compatto su ruote è più adatto di uno con le gambe. Grazie a questo approccio specializzato, le consegne autonome hanno superato i 10 milioni, secondo quanto riferito dall’azienda.
Le tre soluzioni sono molto diverse, ma hanno un elemento in comune: quella giusta è la forma più adatta al lavoro sul campo e in grado di operare ripetutamente in quell’ambiente. Sauvage afferma che, grazie agli investimenti in Agility, ANYbotics e Starship, è cambiato il suo modo di porsi le domande da investitore. Non si chiede più quale robot assomigli di più a un essere umano, ma quale sia il sistema completo capace di raggiungere il livello di affidabilità richiesto dai clienti.
Dal tasso di successo nelle demo al tasso di completamento del lavoro
Come si misura, allora, il progresso dell’IA fisica? Secondo Sauvage, il tasso di successo di un singolo movimento mostrato in una demo dice ben poco sulla capacità di un robot di lavorare autonomamente sul campo.
Ciò che conta è la percentuale di attività completate senza l’intervento umano. Quanto spesso il robot riesce a riprendersi da un problema senza aiuto? Come cambiano le prestazioni quando variano gli oggetti, l’illuminazione, la posizione, l’usura o l’ambiente circostante?
Ci sono poi domande meno appariscenti, ma sempre più importanti quando si passa a una scala maggiore. Qual è il primo componente che si rompe con l’uso ripetuto? Dopo una diagnosi e una riparazione, quanto rapidamente il robot può tornare al lavoro? Quali sono la velocità, il tempo di attività e il costo necessari per portare a termine senza intoppi una singola attività? Secondo questa tesi, indicatori del genere sono più adatti di una dimostrazione una tantum a misurare la destrezza.
Per creare valore non servono la mano più simile a quella umana, il maggior numero di articolazioni o il repertorio di abilità più ampio. Serve una combinazione adeguata di forma fisica, sensori, controllo e capacità di recupero, per svolgere con affidabilità attività di valore nell’ambiente di lavoro reale. Secondo Sauvage, la prossima sfida sulla destrezza dei robot si giocherà proprio su questo.
コメント