
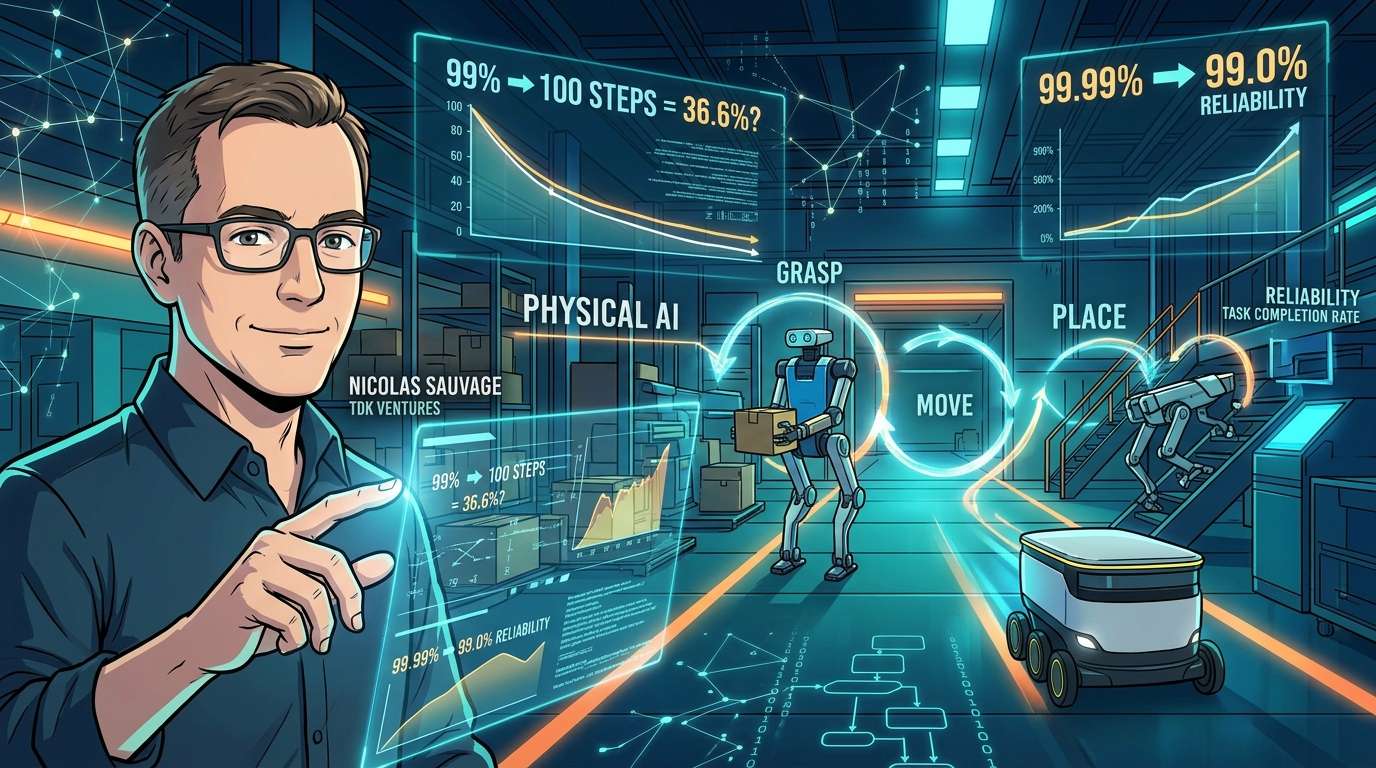
Ein Roboter greift einen Gegenstand, trägt ihn und stellt ihn ab. Wenn diese Bewegung mit einer Wahrscheinlichkeit von 99 Prozent gelingt, könnte man meinen, die Technologie sei der praktischen Anwendung schon sehr nahe. Bei einer Aufgabe mit 100 aufeinanderfolgenden Bewegungen liegt die Wahrscheinlichkeit, dass von Anfang an alle gelingen, jedoch nur bei etwa 36,6 Prozent. Nicolas Sauvage, Gründer und Präsident von TDK Ventures, argumentiert, die Herausforderung bei Physical AI müsse nicht nur als Frage der Fingerfertigkeit betrachtet werden, sondern auch als Frage der Zuverlässigkeit, einen gesamten Arbeitsablauf ohne menschliche Hilfe zu Ende zu bringen.
Der Haken an der Zahl 99 Prozent
Beim Ansehen von Roboterdemos denkt man schnell: „Das ist ja schon auf menschlichem Niveau.“ Doch entscheidend ist nicht ein einzelner Erfolg. Es geht darum, ob sich die Abläufe Hunderte Male wiederholen lassen – selbst wenn sich die Position eines Gegenstands leicht verschiebt, sich die Art des Greifens ändert, Teile verschleißen oder unerwartete Probleme auftreten.
Sauvages Beispielrechnung ist leicht nachvollziehbar: Bei einer Aufgabe mit 100 aufeinanderfolgenden Bewegungen beträgt die Wahrscheinlichkeit, dass alle beim ersten Versuch gelingen, etwa 36,6 Prozent, wenn jede einzelne Bewegung eine Erfolgsquote von 99 Prozent hat. Bei 99,9 Prozent steigt sie auf etwa 90,5 Prozent, bei 99,99 Prozent auf etwa 99,0 Prozent. Die Rechnung ist ein vereinfachtes Beispiel und setzt voraus, dass die Erfolgswahrscheinlichkeit bei allen Bewegungen gleich ist und diese voneinander unabhängig sind.
Ein Roboter mit einer Erfolgsquote von 99 Prozent bedeutet also nicht 99-prozentige Automatisierung. Entscheidend ist vielmehr, wie viele Neunen hinter dem Komma stehen: Davon hängt ab, ob ein Mensch danebenstehen und aufpassen muss oder ob der Roboter die Aufgabe allein übernehmen kann.
Geschicklichkeit zeigt sich im gesamten Prozess, nicht nur in der Hand
Über die Geschicklichkeit von Robotern wird oft als Hardware-Wettbewerb gesprochen – etwa darüber, wie viele Finger oder Gelenke sie haben. Doch Kunden kaufen nicht die Zahl der Freiheitsgrade, sondern eine nützliche Arbeitsleistung. Darauf weist Sauvage hin.
Um eine Aufgabe abzuschließen, braucht es einen geschlossenen Regelkreis, in dem Wahrnehmung, Position, Kontakt, Kraft, Druck, Greifen, Bewegung und Anpassung nahtlos ineinandergreifen. Das Ganze muss als System betrachtet werden – einschließlich Energieversorgung, Sicherheit, Flexibilität und der Fähigkeit, sich von Fehlern zu erholen.
Der Tastsinn kann Informationen darüber liefern, ob ein Gegenstand zu rutschen beginnt, der Kontakt instabil ist, zu viel Kraft ausgeübt wird oder ein Teil richtig sitzt. Allerdings ist Tastsinn nicht bei jeder Aufgabe erforderlich; in manchen Fällen reichen Daten aus visueller Wahrnehmung und Bewegung aus. Entscheidend ist nicht, möglichst viele Sensoren einzubauen, sondern für die jeweilige Aufgabe die richtigen Informationen in ausreichendem Maß bereitzustellen.
Roboter, die Fehler korrigieren können, kommen dem Einsatz in der Praxis näher
Ein wesentlicher Teil der Geschicklichkeit ist die Fähigkeit, sich von Fehlern zu erholen. Wenn ein gegriffener Gegenstand zu rutschen beginnt, ist es nicht entscheidend, ob der erste Griff perfekt war. Entscheidend ist, ob der Roboter das Rutschen früh erkennt und korrigiert, bevor aus einem kleinen Fehler das Scheitern der gesamten Aufgabe wird.
Fehler, die im praktischen Einsatz auftreten, können auf Probleme mit der Software, den Sensoren oder der Steuerung zurückzuführen sein – oder eine Überarbeitung des Roboters selbst erforderlich machen. Wird die Form der Hand verändert, ändern sich auch die Bewegungen, die Eigenschaften der Sensoren und die nötigen Anpassungen. Daten, die mit einem Design gesammelt wurden, lassen sich daher nicht unbedingt unverändert auf ein anderes übertragen. Genau deshalb versteht Sauvage den Einsatz in der Praxis als Teil der Entwicklung.
Rutschen, unzureichendes Greifen, Verschleiß und gescheiterte Wiederherstellungsversuche: Solche Erfahrungen werden zu Daten, die in Verbesserungen von Software, Simulationen, Sensoren, Steuerung und Hardware einfließen. Mit jedem Durchlauf dieses Kreislaufs wird der nächste Einsatz zuverlässiger und kostengünstiger. Ein technischer Durchbruch ist nur der Ausgangspunkt; erst das Umfeld aus Lernprozessen vervielfacht seine Wirkung. Die Zahl der Neunen zu erhöhen, erfordert wiederholte Einsätze, Lernen und Verbesserungen, so Sauvage.
Die Form wählen, die zur Aufgabe passt – nicht unbedingt eine menschenähnliche
Auch die Vorstellung, ein menschenähnlicher Roboter sei automatisch besser, ist mit Vorsicht zu betrachten. Ausgangspunkt ist die Aufgabe; von dort aus werden Umgebung, Form und benötigte Systeme bestimmt. Für die Geschicklichkeit gilt dasselbe: Die menschenähnlichste Hand ist nicht zwangsläufig die beste. Das Ziel sei nicht größtmögliche, sondern die für eine zuverlässige Erledigung wertvoller Aufgaben notwendige und ausreichende Geschicklichkeit – so die These des Autors.
Als Beispiel nennt der Autor den zweibeinigen Roboter Digit von Agility Robotics. Er wurde für Logistik und Industrie entwickelt und kann statt einer fünfgliedrigen Hand direkt mit speziell auf die jeweilige Aufgabe abgestimmten Werkzeugen ausgestattet werden. Das Design stellt die für die Arbeit erforderliche Form und Geschicklichkeit in den Vordergrund, nicht die Ähnlichkeit mit einem Menschen.
Der vierbeinige Roboter von ANYbotics bewegt sich durch Treppenhäuser und unebenes Gelände in Industrieanlagen, inspiziert Gefahrenbereiche und verringert so das Risiko für Menschen. In einem Einsatzbeispiel wurden Berichten zufolge an 450 Prüfpunkten mehr als 33.000 Inspektionen durchgeführt.
Die Lieferroboter von Starship Technologies sind für den Einsatz auf Gehwegen ausgelegt. Dafür eignet sich eine kompakte Bauform mit Rädern besser als Beine. Dank dieses auf den jeweiligen Zweck zugeschnittenen Ansatzes wurden nach Angaben des Unternehmens bereits mehr als 10 Millionen autonome Lieferungen durchgeführt.
Die drei unterscheiden sich grundlegend, haben aber eines gemeinsam: Entscheidend ist eine Form, die zur Arbeit vor Ort passt und sich in der jeweiligen Umgebung wiederholt einsetzen lässt. Durch seine Investitionen in Agility, ANYbotics und Starship habe sich seine Perspektive als Investor verändert, sagt Sauvage. Nicht mehr die Frage, welcher Roboter am menschlichsten wirkt, stehe im Vordergrund, sondern: Welches ausgereifte System erreicht die Zuverlässigkeit, die Kunden verlangen?
Von der Erfolgsquote bei Demos zur Quote abgeschlossener Aufgaben
Wie lässt sich also der Fortschritt bei Physical AI messen? Einzelne Bewegungen, die in einer Demo gelingen, sagen laut Sauvage kaum etwas darüber aus, ob ein Roboter vor Ort autonom arbeiten kann.
Entscheidend ist der Anteil der Arbeitsschritte, die ohne menschliche Hilfe abgeschlossen werden. Wie oft kann sich der Roboter bei einem Problem selbstständig davon erholen? Wie verändert sich seine Leistung, wenn sich Objekte, Beleuchtung, Positionen, Verschleiß oder die Umgebung ändern?
Hinzu kommen unscheinbare Fragen, die mit zunehmendem Einsatz immer wichtiger werden: Was geht bei wiederholter Nutzung zuerst kaputt? Wie schnell kann der Roboter nach einer Diagnose oder Reparatur die Arbeit wieder aufnehmen? Wie lange dauert es, einen Auftrag erfolgreich abzuschließen, und wie hoch sind Verfügbarkeit und Kosten? Solche Kennzahlen eignen sich besser als Maß für Geschicklichkeit als eine einmalige Vorführung.
Um Wert zu schaffen, braucht es weder die menschlichste Hand noch die meisten Gelenke oder das breiteste Spektrum an Fähigkeiten. Entscheidend ist, dass Bauform, Sensorik, Steuerung und Fähigkeit zur Fehlerbehebung passend zusammenspielen und der Roboter in seiner tatsächlichen Arbeitsumgebung zuverlässig wertvolle Aufgaben erledigt. Dort werde sich der nächste Wettstreit um die Geschicklichkeit von Robotern entscheiden, meint Sauvage.
コメント